Особенности применения драйверов MOSFET и IGBT Текст научной статьи по специальности «Электротехника, электронная техника, информационные технологии»
Аннотация научной статьи по электротехнике, электронной технике, информационным технологиям, автор научной работы — Колпаков Андрей
Силовые транзисторы IGBT и MOSFET стали основными элементами, применяемыми в мощных импульсных преобразователях. Их уникальные статические и динамические характеристики позволяют создавать устройства, способные отдать в нагрузку десятки и даже сотни киловатт при минимальных габаритах и КПД, превышающем 95 %.
i Надоели баннеры? Вы всегда можете отключить рекламу.
Похожие темы научных работ по электротехнике, электронной технике, информационным технологиям , автор научной работы — Колпаков Андрей
Характеристики и особенности применения драйверов MOSFET и IGBT
Схемотехнические способы борьбы с защелкиванием в каскадах с IGBT транзисторами
Современные микросхемы Infineon и Shindengen для импульсных источников питания
Защитные функции драйверов SEMIKRON
MiniSKiiP IPM — инструкция по эксплуатации
i Не можете найти то, что вам нужно? Попробуйте сервис подбора литературы.
i Надоели баннеры? Вы всегда можете отключить рекламу.
Текст научной работы на тему «Особенности применения драйверов MOSFET и IGBT»
Особенности применения драйверов MOSFET и IGBT
Силовые транзисторы IGBT и MOSFET стали основными элементами, применяемыми в мощных импульсных преобразователях. Их уникальные статические и динамические характеристики позволяют создавать устройства, способные отдать в нагрузку десятки и даже сотни киловатт при минимальных габаритах и КПД, превышающем 95 %.
Общим у IGBT и MOSFET является изолированный затвор, в результате чего эти элементы имеют схожие характеристики управления. Благодаря отрицательному температурному коэффициенту тока короткого замыкания появилась возможность создавать транзисторы, устойчивые к короткому замыканию. Сейчас транзисторы с нормированным временем перегрузки по току выпускаются практически всеми ведущими фирмами.
Отсутствие тока управления в статических режимах позволяет отказаться от схем управления на дискретных элементах и создать интегральные схемы управления — драйверы. В настоящее время ряд фирм, таких как International Rectifier, Hewlett-Packard, Motorola, выпускает широкую гамму устройств, управляющих одиночными транзисторами, полумостами и мостами — двух- и трехфазными. Кроме обеспечения тока затвора, они способны выполнять и ряд вспомогательных функций, таких как защита от перегрузки по току и короткого замыкания (Overcurrent Protection, Short Circuit Protection) и падения напряжения управления (Under Voltage LockOut — UVLO). Для ключевых элементов с уп-
равляющим затвором падение напряжения управления является опасным состоянием. При этом транзистор может перейти в линейный режим и выйти из строя из-за перегрева кристалла.
Пользователям бывает нелегко разобраться в широкой гамме микросхем, выпускаемых сейчас для использования в силовых схемах, несмотря на схожесть их основных характеристик. В данной статье рассматриваются особенности использования наиболее популярных драйверов, выпускаемых различными фирмами.
Режимы короткого замыкания
Основной вспомогательной функцией драйверов является защита от перегрузки по току. Для лучшего понимания работы схемы защиты необходимо проанализировать поведение силовых транзисторов в режиме короткого замыкания (или КЗ — привычная для разработчиков аббревиатура).
Причины возникновения токовых перегрузок разнообразны. Чаще всего это аварийные случаи, такие как пробой на корпус или замыкание нагрузки.
Перегрузка может быть вызвана и особенностями схемы, например переходным процессом или током обратного восстановления диода оппозитного плеча. Такие перегрузки должны быть устранены схемотехническими методами: применением цепей формирования траектории (снабберов), выбором резистора затвора, изоляцией цепей управления от силовых шин и др.
при коротком замыкании в цепи нагрузки
Принципиальная схема и эпюры напряжения, соответствующие этому режиму, приведены на рис. 1 а и 2. Все графики получены при анализе схем с помощью программы PSpice. Для анализа были использованы усовершенствованные модели транзисторов MOSFET фирмы International Rectifier и макромодели IGBT и драйверов, разработанные автором статьи.
Максимальный ток в цепи коллектора транзистора ограничен напряжением на затворе и крутизной транзистора. Из-за наличия емкости в цепи питания внутреннее сопротивление источника питания не влияет на ток КЗ. В момент включения ток в транзисторе нарастает плавно из-за паразитной индуктивности LS в цепи коллектора (средний график на рис. 2). По этой же причине напряжение имеет провал (нижний график). После окончания переходного процесса к транзистору приложено полное напряжение питания, что приводит к рассеянию огромной
мощности в кристалле. Режим КЗ необходимо прервать через некоторое время, необходимое для исключения ложного срабатывания. Это время обычно составляет 1-10 мкс. Естественно, что транзистор должен выдерживать перегрузку в течение этого времени.
Короткое замыкание нагрузки
у включенного транзистора
Принципиальная схема и эпюры напряжения, соответствующие этому режиму, приведены на рис. 1 б и 3. Как видно из графиков, процессы в этом случае происходят несколько иначе. Ток, как и в предыдущем случае, ограниченный параметрами транзистора, нарастает со скоростью, определяемой паразитной индуктивностью Ls (средний график на рис. 3). Прежде чем ток достигнет установившегося значения, начинается рост напряжения Vce (нижний график). Напряжение на затворе возрастает за счет эффекта Миллера (верхний график). Соответственно возрастает и ток коллектора, который может превысить установившееся значение. В этом режиме кроме отключения транзистора необходимо предусмотреть и ограничение напряжения на затворе.
Как было отмечено, установившееся значение тока КЗ определяется напряжением на затворе. Однако уменьшение этого напряжения приводит к повышению напряжения насыщения и, следовательно, к увеличению потерь проводимости. Устойчивость к КЗ тесно связана и с крутизной транзистора. Транзисторы IGBT с высоким коэффициентом усиления по току имеют низкое напряжение насыщения, но небольшое допустимое время перегрузки. Как правило, транзисторы, наиболее устойчивые к КЗ, имеют высокое напряжение насыщения и, следовательно, высокие потери.
Допустимый ток КЗ у IGBT гораздо выше, чем у биполярного транзистора. Обычно он равен 10-кратному номинальному току при допустимых напряжениях на затворе. Ведущие фирмы, такие как International Rectifier, Siemens, Fuji, выпускают транзисторы, выдерживающие без повреждения подобные перегрузки. Этот параметр оговаривается в справочных данных на транзисторы и называется Short Circuit Ration, а допустимое время перегрузки — tsc — Short Circuit Withstand Time.
Быстрая реакция схемы защиты вообще полезна для большинства применений. Использование таких схем в сочетании с высокоэконо-
мичными IGBT повышают эффективность работы схемы без снижения надежности.
Применение драйверов для защиты от перегрузок
Рассмотрим методы отключения транзисторов в режиме перегрузки на примере драйверов производства фирм International Rectifier, Motorola и Hewlett-Packard, так как эти микросхемы позволяют реализовать функции защиты наиболее полно.
Драйвер верхнего плеча
На рис. 4 приведена структурная схема, а на рис. 5 — типовая схема подключения драйвера IR2125 с использованием функции защиты от перегрузки. Для этой цели используется вывод 6 — CS. Напряжение срабатывания защиты — 230 мВ. Для измерения тока в эмиттере установлен резистор RSENSE, номинал которого и делителя R1, R4 определяют ток защиты.
Как было указано выше, если при появлении перегрузки уменьшить напряжение на затворе, период распознавания аварийного режима может быть увеличен. Это необходимо для исключения ложных срабатываний. Данная функция реализована в микросхеме IR2125. Конденсатор С1, подключенный к выводу ERR, определяет время анализа состояния перегрузки. При С1 = 300 пФ время анализа составляет около 10 мкс (это время заряда конденсатора до напряжения 1,8 В — порогового напряжения компаратора схемы ERROR TIMING драйвера). На это время включается схема стабилизации тока коллектора, и напряжение на затворе снижается. Если состояние перегрузки не прекращается, то через 10 мкс транзистор отключается полностью.
Отключение защиты происходит при снятии входного сигнала, что позволяет пользователю организовать триггерную схему защиты. При ее использовании особое внимание следует уделить выбору времени повторного включения, которое должно быть больше тепловой постоянной времени кристалла силового транзистора. Тепловая постоянная времени может быть определена по графику теплового импеданса Zthjc для одиночных импульсов.
Описанный способ включения транзистора имеет свои недостатки. Резистор RSENSE должен быть достаточно мощным и иметь сверхма-
Рис. 4. Структура драйвера IR2125
Рис. 5. Схема включения IR2125
лую индуктивность. Серийно выпускаемые витые мощные резисторы обычно имеют недопустимо высокую паразитную индуктивность. Специально для прецизионного измерения импульсных токов фирма CADDOCK выпускает резисторы в корпусах Т0-220 и ТО-247. Кроме того, измерительный резистор создает дополнительные потери мощности, что снижает эффективность схемы. На рис. 6 приведена схема, свободная от указанных недостатков. В ней для анализа ситуации перегрузки используется зависимость напряжения насыщения от тока коллектора. Для MOSFET транзисторов эта зависимость практически линейна, так как сопротивление открытого канала мало зависит от тока стока. У IGBT график Von = f(Ic) нелинеен, однако точность его вполне достаточна для выбора напряжения, соответствующего току требуемому защиты.
Для анализа состояния перегрузки по напряжению насыщения измерительный резистор не требуется. При подаче положительного управляющего сигнала на затвор на входе защиты драйвера SC появляется напряжение, определяемое суммой падения напряжения на открытом диоде VD2 и на открытом силовом транзисторе Q1 и делителем R1, R4, который задает ток срабатывания. Падение напряжения на диоде практически неизменно и составляет около 0,5 В. Напряжение открытого транзистора при выбранном токе короткого замыкания определяется из графика Von = f(Ic). Диод VD4, как и VD1, должен быть быстродействующим и высоковольтным.
Кроме защиты от перегрузки по току драйвер анализирует напряжение питания входной части VCC и выходного каскада VB, отключая транзистор при падении VB ниже 9 В, что необходимо для предотвращения линейного режима работы транзистора. Такая ситуация может
Рис. 7. Схема включения IR2130
возникнуть как при повреждении низковольтного источника питания, так и при неправильном выборе емкости С2. Величина последней должна вычисляться исходя из значений заряда затвора, тока затвора и частоты следования импульсов. Для расчета значения бутстрепной емкости Cb в документации фирмы International Rectifier рекомендуются следующие формулы:
Cb = 15*2*(2*Qg + Igbs/f + It)/(Vcc — Vf — Vls),
It = (Ion + Ioff)*tw.
Ion и Ioff — токи включения и выключения затвора, tw = Qg/Ion — время коммутации,
Qg — заряд затвора, f — частота следования импульсов,
Vcc — напряжение питания,
Vf — прямое падение напряжения на диоде зарядового насоса (VD1 на рис. 6),
Vls — прямое падение напряжения на оппозитном диоде (VD3 на рис. 6),
Igbs — ток затвора в статическом режиме.
При невозможности питания драйвера от бутстрепной емкости необходимо использовать «плавающий» источник питания.
Драйвер трехфазного моста
На рис. 7 приведена схема подключения драйвера трехфазного моста IR213* с использованием функции защиты от перегрузки. Для этой цели используется вход ITR. Напряжение срабатывания защиты — 500 мВ. Для измерения полного тока моста в эмиттерах установ-
Vrr Desat/ Foult СС Blank
lnPut VEE Gnd 3
Рис. 8. Структурная схема МС33153
Рис. 9. Защита по напряжению насыщения
лен резистор RSENSE, номинал которого вместе с делителем R2, R3 определяет ток защиты.
Драйвер IR2130 обеспечивает управление MOSFET и IGBT транзисторами при напряжении до 600 В, имеет защиту от перегрузки по току и от снижения питающих напряжений. Схема защиты содержит полевой транзистор с открытым стоком для индикации неисправности (FAULT). Он также имеет встроенный усилитель тока нагрузки, что позволяет вырабатывать контрольные сигналы и сигналы обратной связи. Драйвер формирует время задержки (tdt — deadtime) между включением транзисторов верхнего и нижнего плеча для исключения сквозных токов. Это время составляет от 0,2 до 2 мкс для различных модификаций.
Для правильного использования указанной микросхемы и создания на ее основе надежных схем надо учитывать несколько нюансов.
Особенностью драйверов IR213* является отсутствие функции ограничения напряжения на затворе при КЗ. По этой причине постоянная времени цепочки R1C1, предназначенной для задержки включения защиты, не должна превышать 1 мкс. Разработчик должен знать, что отключение моста произойдет через 1 мкс после возникновения КЗ, в результате чего ток (особенно при активной нагрузке) может превысить расчетное значение. Для сброса защиты необходимо отключить питание драйвера или подать на входы нижнего уровня запирающее напряжение (высокого уровня). Отметим также, что среди микросхем данной серии имеется драйвер IR2137, в котором предусмотрена защита по напряжению насыщения верхних транзисторов и формируется необходимое время задержки срабатывания этой защиты. Такая защита очень важна для драйверов, управляющих трехфазными мостовыми схемами, так как при возникновении пробоя на корпус ток КЗ течет, минуя измерительный резистор RSENSE. В этой микросхеме предусмотрено раздельное подключение резисторов затвора для включения, отключения и аварийного выключения, что позволяет реализовать наиболее полно все динамические особенности транзисторов с изолированным затвором.
Ток включения/выключения для IR213* составляет 200/420 мА (120/250 мА для IR2136). Это необходимо учитывать при выборе си-
ловых транзисторов и резисторов затвора для них. В параметрах на транзистор указывается величина заряда затвора (обычно в нК), которая определяет при данном токе время включения/выключения транзистора. Длительность переходных процессов, связанных с переключением, должна быть меньше времени задержки tdt, формируемого драйвером. Применение мощных транзисторов может также привести к ложному открыванию и возникновению сквозного тока из-за эффекта Миллера. Уменьшение резистора затвора или использование резисторов затвора, раздельных для процессов включения и выключения, не всегда решает проблему вследствие недостаточного тока выключения самого драйвера. В этом случае необходимо использование буферных усилителей.
Преимуществом микросхем производства International Rectifier является то, что эти устройства способны выдерживать высокие перепады напряжения между входной и выходной частью. Для драйверов серии IR21** это напряжение составляет 500-600 В, что позволяет управлять транзисторами в полумостовых и мостовых схемах при питании от выпрямленного промышленного напряжения 220 В без гальванической развязки. Для управления транзисторами в схемах, рассчитанных на питание от выпрямленного напряжения 380 В, International Rectifier выпускает драйверы серии IR22**. Эти микросхемы работают при напряжении выходной части до 1200 В. Все драйверы International Rectifier выдерживают фронты наведенного напряжения до 50 В/нс. Этот параметр называется dv/dt immune. Он свидетельствует о высокой устойчивости к режиму защелкивания, который представляет исключительную опасность для импульсных высоковольтных схем.
Драйвер нижнего плеча
Для управления транзисторами нижнего плеча хорошую альтернативу представляют микросхемы, выпускаемые фирмой Motorola.
Рис. 13. Схема включения IR2171
Структурная схема одной из них — МС33153 приведена на рис. 8.
Особенностью данного драйвера является возможность использования двух способов защиты (по току и напряжению насыщения) и разделение режима перегрузки и режима короткого замыкания. Предусмотрена также возможность подачи отрицательного напряжения управления, что может быть очень полезно для управления мощными модулями с большими значениями заряда затвора. Отключение при падении напряжения управления — UVLO осуществляется на уровне 11В.
Вывод 1 (Current Sense Input) предназначен для подключения токового измерительного резистора. В микросхеме этот вывод является входом двух компараторов — с напряжением срабатывания 65 и 130 мВ. Таким образом, в драйвере анализируется состояние перегрузки и короткого замыкания. При перегрузке срабатывает первый компаратор (Overcurrent Comparator) и отключает сигнал управления затвором. Сброс защиты производится при подаче запирающего сигнала (высокого уровня, так как вход Input — инвертирующий). При этом сигнал неисправности на выход (Fault Output) не подается. Если ток превышает заданный в два раза, это расценивается как КЗ. При этом опрокидывается второй компаратор (Short Circuit Comparator), и на контрольном выходе появляется сигнал высокого уровня. По этому сигналу контроллер, управляющий работой схемы, должен произвести отключение всей схемы. Время повторного включения должно определяться, как было сказано выше, тепловой постоянной времени силовых транзисторов.
Вывод 8 (Desaturation Input) предназначен для реализации защиты по напряжению насыщения. Напряжение срабатывания по этому входу — 6,5 В. Этот же вход предназначен для подключения конденсатора Cblank, формирующего время задержки срабатывания защиты. Такая задержка необходима, поскольку после подачи отпирающего напряжения на затвор на транзисторе некоторое время, пока идет восстановление оппозитного диода, поддерживается высокое напряжение.
На рис. 9 и 10 показаны схемы подключения МС33153 с использованием защиты по напряжению насыщения и току коллектора. В обеих схемах использованы оптопары для развязки сигнала управления и сигнала
ошибки. В схеме на рис. 10 показан транзистор IGBT со специальным токовым выходом. Как правило, IGBT не имеют такого вывода, и измерительный резистор устанавливается непосредственно в силовую цепь эмиттера. При этом необходимо учесть, что этот резистор должен иметь минимальную паразитную индуктивность, а номинал его должен быть выбран с учетом необходимого тока срабатывания защиты. Иногда в качестве датчика тока целесообразно применить отрезок высокоомного провода, например манганинового или нихромового. Обратите внимание, что порог срабатывания схем защиты микросхем Motorola ниже, чем International Rectifier, что позволяет использовать меньшие измерительные резисторы и снизить потери мощности на них. Однако в этом случае предъявляются повышенные требования к помехозащищенности.
Драйвер с гальванической развязкой
Гальваническая развязка бывает необходима в схемах, где мощный силовой каскад питается от сетевого напряжения, а сигналы управления вырабатываются контроллером, связанным по шинам с различными периферийными устройствами. Изоляция силовой части и схемы управления в таких случаях снижает коммутационные помехи и позволяет в экстремальных случаях защитить низковольтные схемы.
На наш взгляд, одной из наиболее интересных микросхем для данного применения является HCPL316 производства фирмы Hewlett-Packard. Его структура приведена на рис. 11, а схема подключения — на рис. 12.
Сигнал управления и сигнал неисправности имеют оптическую развязку. Напряжение изоляции — до 1500 В. В драйвере предусмотрена защита только по напряжению насыщения (вывод 14 — DESAT). Интересной особенностью является наличие прямого и инверсного входа, что упрощает связь с различными типами контроллеров. Так же как и в случае с МС33153 микросхема может вырабатывать двуполярный выходной сигнал, причем пиковый выходной ток может достигать 3 А. Благодаря этому драйвер способен управлять IGBT транзисторами с током коллектора до 150 А, что является его большим преимуществом по сравнению с аналогичными устройствами.
В высоковольтных драйверах фирмы International Rectifier благодаря низкому потреб-
лению питание выходных каскадов может осуществляться с помощью так называемых «бутстрепных» емкостей небольших номиналов. Если такой возможности нет, необходимо использовать «плавающие» источники питания. В качестве таких источников дешевле всего применять многообмоточные трансформаторы с выпрямителем и стабилизатором на каждой обмотке. Естественно, если вы хотите иметь двуполярный выходной сигнал, то и каждый такой источник должен быть двуполярным. Однако более изящным решением является использование изолирующих DC-DC конверторов, например серии DCP01* производства Burr-Brown. Эти микросхемы рассчитаны на мощность до 1Вт и могут формировать двуполярный выходной сигнал из однополярного входного. Напряжение развязки — до 1 кВ. Изоляция осуществляется с помощью трансформаторного барьера на частоте 800 кГц. При использовании нескольких микросхем они могут синхронизироваться по частоте.
В силовых приводах часто бывает необходимо иметь сигнал, пропорциональный выходному току, для формирования обратных связей. Эта задача решается разными способами: с помощью трансформаторов тока, шунтов и дифференциальных усилителей и т. д. Все эти методы имеют свои недостатки. Для наиболее успешного решения задачи формирования токового сигнала и связи его с контроллером фирма International Rectifier разработала микросхемы — токовые сенсоры IR2171 и IR2172, в которых токовый сигнал преобразуется в ШИМ-сигнал. Схема включения IR2171 приведена на рис. 13. Микросхема выдерживает перепад напряжения до 600 В и питается от «бутстрепной» емкости. Несущая частота ШИМ — 35 кГц для IR2171 и 40 кГц для IR2172. Диапазон входных напряжений ±300 мВ. Выходное напряжение снимается с открытого коллектора, что позволяет легко подключить оптическую развязку.
Описать все микросхемы, выпускаемые сейчас в мире для использования в силовых приводах, вряд ли возможно. Однако даже приведенные сведения должны помочь разработчику сориентироваться в океане современной элементной базы. Главный вывод из всего сказанного можно сделать следующий: не пытайтесь сделать что-нибудь на дискретных элементах, пока не будете уверены в том, что никто не выпускает интегральную микросхему, решающую вашу задачу.
1. Use Gate Charge to Design the Gate Drive Circuit for Power MOSFETs and IGBTs. AN-944.
2. Application Characterization of IGBTs. INT990.
3. IGBT Characteristics. AN-983.
4. Short Circuit Protection. AN-984.
5. HV Floating MOS-Gate Driver Ics. AN-978.
6. Motorola MC33153 Technical Data.
7. Hewlett Packard HCPL316 Technical Data.
8. Burr Brown DCP011515 Technical Data.
Характеристики и особенности применения
В настоящее время ряд фирм, таких как International Rectifier, Agilent Technologies (Hewlett Packard), EUPEC, SEMIKRON, выпускает широкую гамму устройств, предназначенных для управления одиночными транзисторами, полумостами и мостами — двух- и трехфазными. Номенклатура выпускаемых MOSFET- и IGBT-транзисторов растет лавинообразно, также как и номенклатура драйверов, поэтому данная статья ставит своей задачей помочь разработчику в выборе наиболее подходящего компонента для решения конкретной задачи.
Драйверы International Rectifier
Фирма International Rectifier (IR) давно и хорошо известна в России как производитель силовых транзисторов и интегральных микросхем управления.
Выпускаемые IR драйверы предназначены для работы в любых конфигурациях силовых каскадов в диапазоне мощности до 3–5 кВт. Технология производства микросхем управления HVIC вобрала в себя все достижения высоковольтных технологий, поэтому будет логично начать обзор с продукции этой фирмы. В таблице 1 представлены основные типы драйверов производства IR. В таблицу не включены драйверы электронных балластов, контроллеры вторичных источников питания, интеллектуальные силовые ключи и некоторые специализированные типы микросхем.
Таблица 1. Драйверы MOSFET и IGBT компании International Rectifier
| Тип драйвера | Назначение | Напряжение, В | Ток вкл./выкл., А | tdon/off, нс | tdt, мкс | Примечание |
| IR2117 IR2118 |
Драйвер верхнего плеча | 600 | 0,2/0,42 | 125/105 | – | UVLO |
| IR2122 | Драйвер верхнего плеча | 500 | 0,11/0,11 | 250/200 | — | OCP, UVLO |
| IR2125 | Драйвер верхнего плеча | 500 | 1/2 | 150/150 | — | OCP, UVLO |
| IR2127 IR21271 |
Драйвер верхнего плеча | 600 | 0,2/0,42 | 200/150 | — | OCP, UVLO |
| IR2128 | Драйвер верхнего плеча инвертирующий | 600 | 0,2/0,42 | 200/150 | — | OCP, UVLO |
| IR1210 | Сдвоенный драйвер нижнего плеча | 6–20 | 1,5/1,5 | 85/65 | — | |
| IR2121 | Драйвер нижнего плеча | 10–25 | 1/2 | 150/150 | — | OCP, UVLO |
| IR4426 IR4427 IR4428 |
Сдвоенный драйвер нижнего плеча | 6–20 | 1,5/1,5 | 85/65 | — | |
| IR2103 | Драйвер полумоста c одним входом | 600 | 0,13/0,27 | 600/150 | 0,5 | SD, UVLO |
| IR2104 | Драйвер полумоста c одним входом | 600 | 0,1/0,21 | 600/90 | 0,5 | SD, UVLO |
| IR2105 | Драйвер полумоста c одним входом | 600 | 0,13/0,27 | 680/150 | 0,5 | SD, UVLO |
| IR2109 IR21091 IR2189 IR2302 |
Драйвер полумоста c одним входом | 600 | 0,12/0,25 | 180/180 | 0,5 | SD, UVLO |
| IR21094 | Драйвер полумоста c одним входом | 600 | 0,12/0,25 | 180/180 | 0,5–3 | SD, UVLO Регулировка tdt |
| IR2108 | Независимый драйвер верхнего и нижнего плеча полумоста | 600 | 0,12/0,25 | 180/180 | 0,5 | SD, UVLO |
| IR21084 | Независимый драйвер верхнего и нижнего плеча полумоста | 600 | 0,12/0,25 | 180/180 | 0,5–3 | SD, UVLO Регулировка tdt |
| IR21083 | Независимый драйвер верхнего и нижнего плеча полумоста | 600 | 1,7/1,7 | 180/180 | 0,5 | SD, UVLO |
| IR210834 | Независимый драйвер верхнего и нижнего плеча полумоста | 600 | 1,7/1,7 | 180/180 | 0,5–3 | SD, UVLO Регулировка tdt |
| IR2184 | Независимый драйвер верхнего и нижнего плеча полумоста | 600 | 1,7/1,7 | 680/180 | 0,5 | SD, UVLO |
| IR21844 | Независимый драйвер верхнего и нижнего плеча полумоста | 600 | 1,7/1,7 | 680/180 | 0,5–3 | SD, UVLO Регулировка tdt |
| IR2110 | Независимый драйвер верхнего и нижнего плеча полумоста | 500 | 2/2 | 120/94 | — | SD, UVLO |
| IR2111 | Драйвер полумоста c одним входом | 600 | 0,2/0,42 | 850/150 | 0,7 | UVLO |
| IR2112 | Независимый драйвер верхнего и нижнего плеча полумоста | 600 | 0,2/0,42 | 125/105 | — | SD, UVLO |
| IR2113 | Независимый драйвер верхнего и нижнего плеча полумоста | 600 | 2/2 | 120/94 | — | SD, UVLO |
| IR2113 | Независимый драйвер верхнего и нижнего плеча полумоста | 600 | 2/2 | 120/94 | — | SD, UVLO |
| IR2151 IR2152 |
Автоколебательный драйвер полумоста | 600 | 0,1/0,21 | — | 1,2 | Скважность 50% |
| IR2153 | Автоколебательный полумостовой драйвер | 600 | 0,21/0,42 | — | 1,2 | Скважность 50% |
| IR21531 | Автоколебательный полумостовой драйвер | 600 | 0,21/0,42 | — | 0,6 | Скважность 50% |
| IR2155 | Автоколебательный полумостовой драйвер | 600 | 0,21/0,42 | — | 1,2 | Скважность 50% |
| IR2156 | Автоколебательный полумостовой драйвер балласта | 600 | 0,21/0,42 | — | 1,2 | Скважность 50% |
| IR2010 | Независимый драйвер верхнего и нижнего плеча | 200 | 3/3 | 95/65 | — | |
| IR2101 IR2102 |
Независимый драйвер верхнего и нижнего плеча | 600 | 0,1/0,21 | 130/90 | — | UVLO |
| IR2106 IR21064 IR2107 IR21074 IR2301 |
Независимый драйвер верхнего и нижнего плеча | 600 | 0,12/0,25 | 180/180 | — | |
| IR2181 IR21814 |
Независимый драйвер верхнего и нижнего плеча полумоста | 600 | 1,7/1,7 | 180 | — | |
| IR2213 | Независимый драйвер верхнего и нижнего плеча полумоста | 1200 | 1,7/2 | 280/220 | — | SD |
| IR2214 | Независимый драйвер верхнего и нижнего плеча полумоста | 1200 | 2/3 | 240/240 | 0,3 | UVLO, SSD, DESAT |
| IR2130 | Драйвер трехфазного моста | 600 | 0,2/0,42 | 675/425 | 2,5 | OCP, UVLO |
| IR2131 | Драйвер трехфазного моста | 600 | 0,2/0,42 | 1300/600 | 0,7 | OCP, UVLO, SD |
| IR2132 | Драйвер трехфазного моста | 600 | 0,2/0,42 | 675/425 | 0,8 | OCP, UVLO |
| IR2133 IR2135 |
Драйвер трехфазного моста | 600 | 0,2/0,42 | 700/700 | 0,2 | OCP, UVLO |
| IR2136 |
tdon/off — время задержки включения/выключения; ОСР (Over Current Protection) — защита от перегрузки по току; UVLO (Under Voltage LockOut) — защита от падения напряжения управления; SD (Shut Down) — вход отключения; SSD (Soft Shut Down) — «плавное» отключение транзисторов в режиме перегрузки; DESAT (Desaturation) — защита от выхода транзисторов из насыщения. BRAKE — каскад управления тормозным транзистором;
Структурная схема драйверов IR
К схеме управления затвором предъявляются следующие требования:
- Напряжение затвора при отпирании должно быть на 10–15 В выше напряжения стока MOSFET (коллектора IGBT), то есть для транзистора верхнего плеча напряжение управления должно быть на 10–15 В выше напряжения шины питания.
- драйвер должен управляться логическим сигналом, связанным с сигнальной шиной общего провода, соответственно драйвер верхнего плеча должен иметь высоковольтный каскад сдвига уровня.
- Мощность, рассеиваемая схемой управления, должна быть пренебрежимо малой по сравнению с общей мощностью рассеяния.
- Схема управления должна обеспечивать токи перезаряда цепи затвора, гарантирующие динамические характеристики транзистора.
В таблице 2 приведены основные схемные решения, применяемые для решения перечисленных задач.
Таблица 2. Конфигурации драйверов верхнего плеча
| Описание | Базовая схема | Особенности |
| Драйвер с «плавающим» источником питания | Длительность импульса управления не ограничена. Изолированный источник требуется для каждого транзистора верхнего плеча. Необходим высоковольтный быстродействующий каскад сдвига уровня. | |
| Импульсный трансформатор | Простое и дешевое решение. Длительность импульса управления ограничена. Частота переключения ограничена паразитными параметрами обмоток. | |
| Зарядовый насос | Сложный контроль напряжения и длительности импульса управления затвором. Может использоваться в простых релейных схемах с небольшими перепадами напряжения. | |
| Бутстрепное питание | Простое и дешевое решение. Длительность импульса управления ограничена номиналом бутстрепного конденсатора. Необходимы условия для его постоянного заряда. Необходим высоковольтный быстродействующий каскад сдвига уровня. |
В драйверах, производимых компанией IR, принята базовая схема, имеющая высоковольтный быстродействующий каскад сдвига уровня и получающая питание от бутстрепной емкости или «плавающего» источника.
Основными преимуществами микросхем управления IR являются минимальные габариты, низкое потребление и полный набор конфигураций: одиночные драйверы верхнего и нижнего плеча, полумостовые и трехфазные мостовые. В зависимости от типа кристаллов время включения ton и выключения toff микросхем IR составляет 25–120 нс и 15–80 нс соответственно, что обеспечивает работу в диапазоне частот до сотен килогерц.
Выходные токи драйверов IR позволяют использовать их в силовых преобразовательных устройствах мощностью до 3–5 кВт — это диапазон, где позиции IR традиционно сильны и для которого выпускается широкая гамма транзисторов и модулей.
Приведенная на рис. 1 схема полумостового драйвера IR2110 иллюстрирует основные схемные решения, заложенные в микросхемах управления IR. Драйвер содержит каскады, предназначенные для нормирования входных логических сигналов, каскад сдвига уровня, выходные каскады управления изолированными затворами и устройство контроля напряжения управления UVLO. Входы драйверов IR совместимы с уровнями сигналов TTL/CMOS, уровень логической единицы некоторых микросхем (IR211x, IR215x) изменяется пропорционально напряжению питания VDD входного каскада, у остальных (IR210x, IR212x, IR213x) пороговые уровни являются стандартными для TTL-сигналов. Как правило, на входе устанавливается триггер Шмидта, осуществляющий нормирование фронтов входных сигналов и имеющий ширину гистерезиса, примерно равную 10% от напряжения питания VDD.
Полумостовые драйверы могут иметь независимые входы верхнего и нижнего плеча или запрещать одновременное включение обоих транзисторов полумоста. Как правило, такие микросхемы формируют время задержки переключения (tdt), необходимое для исключения сквозных токов. Время tdt может быть фиксированным или задаваться с помощью внешних элементов. Время задержки включения/выключения для каналов драйвера должно быть согласовано, уровень согласования указывается в технических характеристиках.
Ряд микросхем имеет вход стробирования (SD — shut down), предназначенный для отключения выходных сигналов.
После триггера Шмидта входные сигналы поступают на трансляторы уровня. Эти узлы, имеющие высокую помехозащищенность, позволяют согласовать логический сигнал, связанный с сигнальным общим проводом, с силовой минусовой шиной питания. Трансляторы уровня также содержат импульсный фильтр, не пропускающий сигналы с длительностью менее 50 нс.
Схема защиты от падения напряжения управления UVLO присутствует почти во всех выпускаемых в мире драйверах. Она необходима для предотвращения линейного режима работы транзистора и обычно имеет уровень срабатывания 8–11 В.
Каскад сдвига уровня предназначен для передачи логического сигнала схеме управления транзистором верхнего плеча. IR выпускает микросхемы, рассчитанные на перепад напряжения от –5 до 600 и 1200 В (серия IR22xx). Каскад сдвига уровня содержит генератор, вырабатывающий узкие импульсы, совпадающие с фронтами входного логического сигнала, дискриминатор импульсов и триггер-защелку (RS), формирующий сигнал управления выходным каскадом. Такая схема позволяет резко снизить ток потребления верхнего каскада драйвера.
Дискриминатор требуется для повышения устойчивости драйвера к воздействию переходных перенапряжений dV/dt, возникающих из-за больших скоростей переключения. Благодаря наличию дискриминатора драйверы IR способны устойчиво работать при значениях dV/dt до 50 В/нс. При более высоких скоростях может произойти защелкивание драйвера — это одна из самых серьезных проблем, присущих высоковольтным схемам управления, не имеющим гальванической развязки [9, 10].
Поскольку для надежного открывания транзистора верхнего плеча напряжение питания верхнего каскада драйвера должно быть выше шины питания, как минимум, на величину UVLO, обычно для питания верхних каскадов драйверов применяют изолированные источники. Важным преимуществом драйверов IR является то, что благодаря чрезвычайно малому собственному току потребления драйвера питание может осуществляться с помощью бутстрепных емкостей. Именно они обеспечивают необходимый ток перезаряда емкостей затвора управляемого транзистора.
Естественно, что это допустимо только в импульсном режиме работы. Номинал бутстрепной емкости зависит от характеристик затвора транзистора и максимальной требуемой длительности импульса управления. Заряд бутстрепной емкости CBOOT происходит через диод VB от низковольтного источника питания VCC, когда закрывается транзистор верхнего плеча полумоста и выход полумоста (вывод VS драйвера) оказывается (при индуктивной нагрузке) ниже потенциала силового общего провода на величину напряжения отпирания оппозитного диода. В документации IR указывается, что допускается смещение вывода VS относительно вывода COM на –5 В.
Для расчета значения бутстрепной емкости CBOOT компания IR рекомендует следующую формулу [5, 6]:
Qg — заряд затвора транзистора верхнего плеча; f — частота следования импульсов ШИМ; Vcc — напряжение питания; Vf — прямое падение напряжения на диоде зарядового насоса (VB на рис. 1); Vls — падение напряжения на транзисторе нижнего уровня в полумостовой схеме; Igbs — ток затвора в статическом режиме; Iсbs(leak) — ток утечки бутстрепного конденсатора; Qls — заряд, необходимый для сдвига уровня за один импульс (5 нК для микросхем на 600 В и 20 нК для микросхем на 1200 В).
Бутстрепный диод должен быть высоковольтным, его обратное напряжение определяется напряжением питания силовой шины.
Кроме того, для нормальной работы в режиме ШИМ он должен быть быстродействующим, иметь малый ток утечки и обратного восстановления. Его средний прямой ток зависит от характеристик затвора и рабочей частоты, но, как правило, не превышает 50 мА.
Выходные каскады драйверов IR обычно выполнены на N-канальных полумостах или паре N- и P-канальных полевых транзисторов.
В зависимости от типа микросхемы ток включения-выключения затвора для драйверов IR находится в диапазоне 0,12–2 А. В общем случае этого хватает для управления транзисторами MOSFET и IGBT с током коллектора до 50 А. Конечно, разработчик должен очень внимательно отнестись к выбору схемы управления для конкретного транзистора с учетом заряда затвора Qg, а также требований по быстродействию и динамическим потерям.
Мы уже упоминали о явлении защелкивания, свойственном высоковольтным драйверам. Производители драйверов (в том числе и IR) умалчивают об этой проблеме, несмотря на многочисленные публикации, например [10]. Однако в технических характеристиках микросхем IR можно встретить указания о повышенной стойкости к защелкиванию (latch immunity) и наведенному перенапряжению (dV/dt immunity). В документации на драйверы IXYS встречается примечание Lutch-Up Protected (защита от защелкивания). Это косвенно свидетельствуют о том, что проблема признается производителями, соответственно, принимаются меры к устранению защелкивания. Опыт эксплуатации подобных микросхем показывает, что это действительно так.
Механизм возникновения защелки можно объяснить с помощью схемы, приведенной на рис. 2, где показан типичный выходной каскад драйвера, образованный комплиментарной парой КМОП-транзисторов MP1 и MN1. В схеме присутствуют паразитные биполярные двухколлекторые транзисторы OP1, ON1, OP2, ON2, связанные с активными КМОП-транзисторами и их внутренними диодами.
Именно эти биполярные транзисторы и формируют триггерную PNPN-структуру, приводящую к защелкиванию.
Из приведенной схемы видно, что если выходное напряжение драйвера Vout станет выше напряжения питания Vcc (или ниже Vcom) на величину напряжения отпирания биполярного транзистора Vbe, то откроется один из паразитных биполярных транзисторов, и защелкнется триггер, закоротив питание драйвера. Ток, протекающий при этом, достаточен, чтобы разрушить металлизацию интегральной схемы.
Описанный выше процесс может быть вызван переходными перенапряжениями, возникающими из-за наличия паразитных распределенных индуктивностей в силовых цепях.
В частности, если потенциал выхода драйвера Vs окажется ниже потенциала силового общего провода на определенную величину, может произойти защелкивание. Технология HVIC, используемая в драйверах IR, обеспечивает высокую стойкость к dV/dt, особенно в микросхемах последних поколений. Гарантированная величина дифференциального напряжения на выводе Vs, не приводящая к отказу, составляет –5 В относительно вывода COM.
Наиболее опасными с точки зрения защелкивания являются режимы короткого замывания (Short Circuit) или перегрузки по току (Over Current), при которых значение dI/dt, а соответственно, и dV/dt, максимально.
Для исключения возможности защелкивания следует соблюдать правила, приведенные ниже:
- Необходимо минимизировать паразитные параметры линий связи. 1.1. Связи силовых транзисторов полумоста должны иметь минимальную длину. Не допускаются петли и перегибы. 1.2. Силовые шины питания и выходные цепи по возможности следует выполнять в виде многослойной медной шины. 1.3. Конденсатор по силовой шине питания должен располагаться максимально близко к транзисторам полумоста и должен иметь минимальное значение ESL (эквивалентная последовательная индуктивность).
- Необходимо правильно соединять схему управления с силовыми транзисторами. 2.1. Сигнальные цепи управления и силовые шины не должны иметь общих участков. 2.2. Соединение выходов драйвера с выводами силовых транзисторов (затвор-исток MOSFET или затвор-эмиттер IGBT) должны быть прямыми и иметь минимальную длину. 2.3. При невозможности установки драйвера рядом с силовым транзистором связь должна выполняться витыми прямыми проводами.
- Необходимо правильно выбирать параметры компонентов. 3.1. Бутстрепный конденсатор CBOOT должен иметь низкий ток утечки и малое значение ESR (эквивалентное последовательное сопротивление). 3.2. Конденсатор, устанавливаемый по питанию драйвера Vcc, должен располагаться рядом с драйвером и иметь малое значение ESR. Номинал его должен быть в 10 раз больше, чем у CBOOT.
Если вероятность защелкивания сохраняется, несмотря на правильную топологию силового каскада, следует снижать dV/dt. Для этого можно увеличить сопротивление затвора или применить RC-снаббер, ограничивающий скорость нарастания напряжения. На рис. 3 показано, как снижается уровень отрицательного перенапряжения вывода Vs драйвера при увеличении резистора затвора Rg. Естественно, что при этом возрастает время переключения и динамические потери. Для вычисления мощности, рассеиваемой при переключении, служит график зависимости энергии потерь от резистора затвора Ets=f(Rg), приводимый в справочных данных на транзистор.
Защита от перегрузки по току
Режимы короткого замыкания
Кроме адекватного управления цепью затвора, основной функцией драйверов является защита от перегрузки по току и короткого замыкания (КЗ). Для лучшего понимания работы схемы защиты необходимо проанализировать поведение силовых транзисторов в режиме КЗ. Причины возникновения токовых перегрузок разнообразны. Чаще всего это аварийные случаи, такие, как пробой на корпус или замыкание нагрузки.
Перегрузка может быть вызвана и особенностями схемы, например, переходным процессом или током обратного восстановления диода оппозитного плеча. Такие перегрузки должны быть устранены схемотехническими методами: применением цепей формирования траектории (снабберов), выбором резистора затвора, изоляцией цепей управления от силовых шин и др.
Включение транзистора при коротком замыкании в цепи нагрузки
Принципиальная схема и эпюры напряжения, соответствующие этому режиму, приведены на рис. 4 а) и 5. Все графики получены при моделировании схем с помощью программы PSPICE A/D. Для анализа были использованы модели транзисторов MOSFET и IGBT фирмы IR и макромодели драйверов, разработанные автором статьи.
Максимальный ток в цепи коллектора транзистора ограничен напряжением на затворе и крутизной транзистора. Из-за наличия емкости в цепи питания, внутреннее сопротивление источника питания не влияет на ток КЗ. В момент включения ток в транзисторе нарастает плавно из-за паразитной индуктивности LS в цепи коллектора (средний график на рис. 5). По этой же причине напряжение имеет провал (нижний график). После окончания переходного процесса к транзистору приложено полное напряжение питания, что приводит к рассеянию огромной мощности в кристалле. Режим КЗ нужно прервать через некоторое время, необходимое для исключения ложного срабатывания. Это время обычно составляет 1–10 мкс. Естественно, что транзистор должен выдерживать перегрузку в течение этого времени.
Короткое замыкание нагрузки у включенного транзистора
Принципиальная схема и эпюры напряжения, соответствующие этому режиму, приведены на рис. 4 b) и рис. 6. Как видно из графиков, процессы в этом случае происходят несколько иначе. Ток, как и в предыдущем случае, ограниченный параметрами транзистора, нарастает со скоростью, определяемой паразитной индуктивностью Ls (средний график на рис. 6). Прежде чем ток достигнет установившегося значения, начинается рост напряжения Vce (нижний график). Напряжение на затворе возрастает за счет эффекта Миллера (верхний график). Соответственно возрастает и ток коллектора, который может превысить установившееся значение. В этом режиме кроме отключения транзистора необходимо предусмотреть и ограничение напряжения на затворе.
Как было отмечено, установившееся значение тока КЗ определяется напряжением на затворе. Однако уменьшение этого напряжения приводит к повышению напряжения насыщения и, следовательно, к увеличению потерь проводимости. Устойчивость к КЗ тесно связана и с крутизной транзистора. Транзисторы IGBT с высоким коэффициентом усиления по току имеют низкое напряжение насыщения, но небольшое допустимое время перегрузки. Как правило, транзисторы, наиболее устойчивые к КЗ, имеют высокое напряжение насыщения и, следовательно, высокие потери.
Допустимый ток КЗ у IGBT гораздо выше, чем у биполярного транзистора. Обычно он в 2 раза превышает номинальный ток коллектора при допустимых напряжениях на затворе (требование области безопасной работы). Этот параметр оговаривается в справочных данных на транзисторы и называется Short Circuit Ration, а допустимое время перегрузки — tsc (Short Circuit Withstand Time).
Рассмотрим методы защиты транзисторов в режимах перегрузки на примере интегральных драйверов International Rectifier, Motorola и Hewlett Packard.
Применение драйверов для защиты от перегрузки
Драйверы верхнего плеча
На рис. 7 приведена структурная схема, а на рис. 8. — типовая схема подключения драйвера IR2125 с использованием функции защиты от перегрузки. Для этой цели используется вывод 6 (CS). Напряжение срабатывания входа защиты — 230 мВ. Для измерения тока в эмиттере установлен резистор RSENSE, номинал которого и делитель R1, R4 определяют ток защиты.
Как было указано выше, если при появлении перегрузки уменьшить напряжение на затворе, период распознавания аварийного режима может быть увеличен. Это необходимо для исключения ложных срабатываний. Данная функция реализована в микросхеме IR2125. Конденсатор С1, подключенный к выводу 3 (ERR), определяет время анализа состояния перегрузки. При С1=300 пФ время анализа составляет около 10 мкс (оно определяется выходным током таймера и пороговым напряжением компаратора ERR — см. рис. 7). На это время выходной буфер драйвера переключается на управление от дифференциального усилителя, напряжение на затворе снижается, а ток коллектора ограничивается на безопасном уровне.
Если состояние перегрузки не прекращается, то через 10 мкс транзистор отключается полностью.
Дополнительная помехозащищенность обеспечивается схемой задержки, которая включает схему защиты через 500 нс после возникновения перегрузки.
Отключение защиты происходит при снятии входного сигнала, что позволяет пользователю организовать циклическую схему сброса при перегрузке. При использовании такой схемы защиты особое внимание следует уделить выбору времени повторного включения, которое должно быть больше тепловой постоянной времени кристалла силового транзистора. Тепловая постоянная времени определяется по графику теплового импеданса ZthJC, приводимому в технических характеристиках.
Драйверы трехфазного моста
Микросхемы управления полным 3-фазным мостом — наиболее интересные изделия в гамме драйверов IR. Это микросхемы серий IR213* на напряжение 600 В и IR223* на напряжение 1200 В. Драйверы в такой конфигурации довольно редко встречаются у других производителей, поэтому есть смысл остановиться на них поподробнее.
Микросхемы серий IR213* и IR223* имеют схожую структуру и обеспечивают ток включения/выключения не более 0,2/0,4 А. Все они имеют защиту от перегрузки по току и от снижения питающих напряжений как по основному питанию Vcc, так и по напряжению питания верхних каскадов. Некоторые драйверы содержат встроенный линейный усилитель тока нагрузки, что позволяет вырабатывать сигналы обратной связи по току 3-фазного моста. Отличаются микросхемы серии сервисными функциями и значением времени задержки tdt (deadtime) между включением транзисторов верхнего и нижнего плеча для исключения сквозных токов (см. табл. 1).
Наиболее интересной в гамме драйверов 3-фазного моста является новая микросхема IR2137 [2], имеющая, в отличие от прочих, защиту транзисторов верхних плеч от выхода из насыщения (DESAT), раздельные цепи включения/выключения затвора, режим плавного отключения выходных транзисторов SSD (Soft Shut Down) и каскад управления тормозным транзистором (BRAKE).
Серьезной опасностью при использовании мостовых схем является пробой выхода усилителя на заземленный корпус. При этом ток перегрузки течет минуя измерительный резистор и встроенная защита драйвера не реагирует на него. На рис. 9 показан путь протекания тока КЗ при замыкании нагрузки и пробое на корпус.
Обычно для защиты во втором случае применяются токовые трансформаторы в выходных цепях или шунты в цепи силового питания. В обоих случаях это означает усложнение схемы и снижение ее эффективности. В микросхеме IR2137 кроме стандартной защиты от перегрузки по суммарному току 3-фазного моста предусмотрена защита верхних транзисторов от выхода из насыщения. На рис. 10 приведен фрагмент схемы управления транзистором верхнего плеча драйвера IR2137. При появлении на любом из входов DESAT (DESATURATION — выход из режима насыщения) напряжения, превышающего пороговое значение (5 В), все транзисторы моста запираются. Причем выключение транзисторов происходит не мгновенно, а по заданной траектории, формируемой схемой плавного отключения SSD. Ток затвора при отключении задается резистором RSSD. Такой режим необходим для исключения перенапряжений, возникающих при резком запирании транзисторов из-за большого значения dI/dt. Как показывают испытания, перенапряжения, возникающие при срабатывании защиты, могут достигать уровня, приводящего к выходу транзисторов из строя.
Кстати, по этой причине в документации ряда фирм указывается допустимое количество КЗ за время службы элемента. Сказанное иллюстрируется графиками рис. 11. Видно, что на левой эпюре, где показан процесс мгновенного отключения транзисторов, уровень перенапряжения VCE(surge) гораздо выше.
Интересной особенностью микросхемы IR2137 является также разделение каналов включения и выключения затвора, что позволяет оптимизировать потери переключения.
Микросхема также имеет встроенный канал управления тормозным транзистором, необходимым в режиме динамического торможения. Описанные выше функции делают микросхему IR2137 наиболее привлекательной для использования в приводах мощностью до 3 кВт. В настоящее время в разработке находится микросхема IR2237, рассчитанная на напряжение 1200 В и имеющая аналогичные функции.
Драйверы нижнего плеча
Для управления транзисторами нижнего плеча производится достаточно много микросхем, в частности IR2121, являющаяся полным аналогом описанной выше IR2125. Такие драйверы производят MAXIM, Harris, Texas.
Широкую гамму драйверов нижнего плеча предлагает IXYS, в их числе IXD*414 — микросхема с выходным током 14 А. Хорошую и недорогую альтернативу представляют микросхемы, выпускаемые фирмой Motorola. Структурная схема одной из них — МС33153 приведена на рис. 12.
Особенностью данного драйвера является возможность использования двух способов защиты (по току и напряжению насыщения) и разделение режима перегрузки (OC — Over Current) и режима короткого замыкания (SC — Short Circuit). Предусмотрена также возможность подачи отрицательного напряжения управления, что может быть очень полезно в ряде случаев, например, для управления транзисторами NPT IGBT.
Вывод 1 (вход SENSE) предназначен для подключения токового измерительного резистора. В микросхеме этот вывод является входом двух компараторов — с напряжением срабатывания 65 и 130 мВ. Таким образом, в драйвере анализируется состояние перегрузки и короткого замыкания. При перегрузке срабатывает первый компаратор (компаратор ОС) и отключает сигнал управления затвором.
При этом сигнал неисправности на выход (Fault Output) не подается. Если ток превышает заданный в два раза, это расценивается как КЗ. При этом опрокидывается второй компаратор (компаратор SC) и на контрольном выходе появляется сигнал высокого уровня.
По этому сигналу контроллер, управляющий работой схемы, должен произвести отключение всей схемы. Сброс защиты производится при подаче запирающего сигнала (высокого уровня, так как вход Input — инвертирующий). Время повторного включения должно определяться, как было сказано выше, тепловой постоянной времени силовых транзисторов.
Вывод 8 (вход DESAT) предназначен для реализации защиты по напряжению насыщения. Напряжение срабатывания по этому входу — 6,5 В. Этот же вход предназначен для подключения конденсатора Cblank, формирующего время задержки срабатывания защиты. Такая задержка необходима, поскольку после подачи отпирающего напряжения на затвор на транзисторе некоторое время, пока идет восстановление оппозитного диода, поддерживается высокое напряжение.
На рис. 13 показаны схемы подключения МС33153 с использованием защиты по току и напряжению насыщения. В обеих схемах использованы оптопары для развязки сигнала управления и сигнала ошибки. В схеме на рис. 13 а) показан транзистор IGBT со специальным токовым выходом. Как правило, IGBT не имеют такого вывода, и измерительный резистор устанавливается непосредственно в силовую цепь эмиттера. При этом необходимо учесть, что этот резистор должен иметь минимальную паразитную индуктивность, а номинал его должен быть выбран с учетом необходимого тока срабатывания защиты. Обратите внимание, что порог срабатывания схем защиты микросхем Motorola ниже, чем International Rectifier, что позволяет использовать меньшие измерительные резисторы и снизить потери мощности на них.
Драйверы с гальванической развязкой
Перед разработчиками часто встает вопрос: а что делать в тех случаях, когда выходного тока драйвера не хватает для надежного управления затвором или необходимо отрицательное напряжение запирания, либо когда требуется гальваническая развязка сигналов управления? В документации IR (Application Notes, Design Tips) предлагается масса вариантов по умощнению выходного каскада драйвера или по схемной организации отрицательного напряжения запирания [5]. По нашему мнению, такой подход был бы оправдан, если бы выпускаемые схемы управления ограничивались только продукцией IR. Однако это, к счастью, не так. Одним из наиболее интересных выпускаемых в мире драйверов является микросхема HCPL316 (Agilent), обеспечивающая пиковый ток включения/выключения затвора ±3 А и имеющая гальваническую развязку и защиту от выхода транзистора из насыщения.
Гальваническая развязка бывает необходима в схемах, где мощный силовой каскад питается от сетевого напряжения, а сигналы управления вырабатываются контроллером, связанным по шинам с различными периферийными устройствами. Изоляция силовой части и схемы управления в таких случаях помогает снизить коммутационные помехи и позволяет в экстремальных случаях защитить управляющий контроллер и другие логические устройства.
Структура микросхемы HCPL316 приведена на рис. 14, а схема подключения — на рис. 15.
Сигнал управления и сигнал неисправности имеют оптическую развязку. Напряжение изоляции — до 1500 В. В драйвере предусмотрена защита только по напряжению насыщения (вывод 14 — DESAT). Интересной особенностью является наличие прямого и инверсного входа, что упрощает связь с различными типами контроллеров. Так же, как и в случае с МС33153, микросхема может вырабатывать двуполярный выходной сигнал, причем пиковый выходной ток достигает ±3 А. Благодаря этому драйвер способен управлять IGBT-транзисторами с током коллектора до 150 А, что позволяет использовать его в преобразовательных устройствах мощностью до 40–50 кВт. Для этой микросхемы не предусмотрено бутстрепного включения, для питания необходим «плавающий» источник с двухполярным напряжением. Он показан на схеме рис. 15 как VEE и VCC2. Такой способ питания теперь не представляет никакой сложности, так как рядом фирм (например, TEXAS, RECOM) выпускаются так называемые изолирующие конверторы DC/DC, которые вырабатывают двухполярное изолированное напряжение из однополярного входного (это может быть напряжение питания входной части драйвера). Они имеют очень малые габариты и достаточно высокую эффективность.
Драйверы для преобразователей большой мощности
Драйверы, предназначенные для работы в преобразователях средней и большой мощности, разрабатываются, как правило, фирмами, производящими мощные модули, например EUPEC, SEMIKRON. Аналогичные платы управления выпускает также компания CT Concept. В производственной программе фирмы SEMIKRON имеются интеллектуальные модули IGBT c напряжением 1200/1700 В, рассчитанные на ток до 700 А в 3-фазной конфигурации и 2800 А в полумостовой конфигурации. В состав всех этих модулей входят платы управления, осуществляющие полный набор защитных и служебных функций. Такие платы и модули управления производятся и как самостоятельные устройства. В таблице 3 приведены типы и краткие характеристики драйверов SKHI SEMIKRON, а на рис. 16 показано соединение платы драйвера с трехфазным модулем SKiM5 производства SEMIKRON.
Таблица 3. Драйверы MOSFET и IGBT компании SEMIKRON
| Тип | Схема | VCE max, В | Vge, В | Imax, A | Qg, мкК | Fmax, кГц | Напряжение изоляции, кВ | dV/dtmax, кВ/мкс |
| SKHI10/12 | Single | 1200 | +15/–8 | 8 | 9,6 | 100 | 2,5 | 75 |
| SKHI10/17 | Single | 1700 | +15/–8 | 8 | 9,6 | 100 | 4 | 75 |
| SKHI21A | HB | 1200 | +15/ 0 | 8 | 4 | 50 | 2,5 | 50 |
| SKHI22A/22B | HB | 1200 | +15/–7 | 8 | 4 | 50 | 2,5 | 50 |
| SKHI22A/H4 | HB | 1700 | +15/–7 | 8 | 4 | 50 | 4 | 50 |
| SKHI22B/H4 | HB | 1700 | +15/–7 | 8 | 4 | 50 | 4 | 50 |
| SKHI23/12 | HB | 1200 | +15/–8 | 8 | 4,8 | 100 | 2,5 | 75 |
| SKHI23/17 | HB | 1700 | +15/–8 | 8 | 4,8 | 100 | 4 | 75 |
| SKHI24 | HB | 1700 | +15/–8 | 15 | 5 | 50 | 4 | 50 |
| SKHI26W | HB | 1600 | +15/–8 | 8 | 10 | 100 | 4 | 75 |
| SKHI26F | HB | 1600 | +15/–8 | 8 | 10 | 100 | 4 | 75 |
| SKHI27W | HB | 1700 | +15/–8 | 30 | 30 | 10 | 4 | 75 |
| SKHI27F | HB | 1700 | +15/–8 | 30 | 30 | 10 | 4 | 75 |
| SKHI61 | 6Jpack | 900 | +15/–6.5 | 2 | 1 | 50 | 2,5 | 15 |
| SKHI71 | 7Jpack | 900 | +15/–6.5 | 2 | 1 | 50 | 2,5 | 15 |
| SKHIBS01 | 7Jpack | 1200 | +15/–8 | 1,5 | 0,75 | 20 | 2,5 | 15 |
| SKAI100 | Brake | 1200 | +15/–8 | 1,5 | — | — | 2,5 | 50 |
| SKHIT01 | 6Jpack | Драйвер тиристорного моста | ||||||
Single — одиночный драйвер; HB — драйвер полумоста; Brake — драйвер тормозного транзистора; 6-pack — драйвер 3Jфазного моста; 7-pack — драйвер 3Jфазного моста и тормозного транзистора; VCEmax — максимальное напряжение коллектор — эмиттер; Vge — напряжение управления; Qg — максимальный заряд затвора; Imax — максимальный выходной ток драйвера; Fmax — максимальная рабочая частота; dV/dtmax — максимальная скорость нарастания напряжения при выключении.
Драйверы интеллектуальных модулей SEMIKRON выполняют все функции, необходимые для безопасной работы модуля, производя постоянный мониторинг выходного тока, напряжения силовой шины питания и температуры модуля. Они имеют аналоговые выходы, сигналы на которых пропорциональны току, температуре модуля и напряжению силовой шины питания. Эти сигналы поступают на управляющий процессор и могут быть использованы для анализа состояния системы.
Для гальванической развязки входных цепей в драйверах SEMIKRON используются импульсные трансформаторы. Изоляция выполняется в соответствии с требованиями стандарта EN50178. Напряжение изоляции конкретного модуля зависит от предельного рабочего напряжения.
На рис. 17 показана структурная схема полумостового драйвера модуля SKiiP. Ниже приведены основные особенности драйверов SKHI, производимых SEMIKRON:
- высокая стойкость к наведенному dV/dt (до 75 кВ/мкс) благодаря использованию импульсных трансформаторов;
- низкий уровень помех, наводимых на схему управления благодаря использованию импульсных трансформаторов и импульсных фильтров;
- высокое напряжение изоляции (до 4 кВ);
- высокий выходной ток (до 30 А);
- возможность регулирования времени задержки переключения tdt, уровня напряжения срабатывания защиты DESAT, сопротивлений цепи затвора RGON/OFF;
- запоминание сигналов неисправности;
- встроенные изолированные источники питания;
- возможность подключения волоконно-оптической линии связи (SKHI26F, SKHI27F);
- уровень входных сигналов TTL/CMOS.
Драйверы SKHI осуществляют следующие защитные и сервисные функции:
- защиту от сквозного тока и формирование времени задержки переключения транзисторов полумоста tdt;
- фильтрацию коротких импульсов;
- нормирование фронтов входных сигналов;
- защиту от падения напряжения источников питания (UVLO);
- защиту от перегрузки по току и короткого замыкания;
- защиту от выхода из насыщения каждого силового ключа;
- защиту от перегрева (SKAI100).
Драйверы SKHI различают два пороговых значения тока — ток перегрузки (100% Ic), начиная с которого производится анализ неисправности и формируется контрольный сигнал, и ток КЗ, по которому происходит отключение. После возникновения состояния перегрузки напряжение на затворе снижается, что приводит к ограничению тока коллектора. Затем, если состояние перегрузки не прекращается в течение 3–5 мкс, напряжение на затворе снижается до нуля. При этом снижение напряжения на затворе производится по определенному закону. Такое «мягкое» отключение необходимо для уменьшения значения di/dt и снижения переходного перенапряжения при выключении (см. рис. 11).
Траектория выключения выбирается так, чтобы напряжение на коллекторе силового транзистора никогда не превышало предельного значения VCES.
Встроенная схема формирования времени задержки переключения (формирователь tdt) исключает одновременное открывание транзисторов полумоста и блокирует переключение полумоста на время tdt, необходимое для окончания переходных процессов и исключения сквозного тока. Это время зависит от конкретного типа примененных силовых кристаллов и может регулироваться внешним резистором.
Наличие тепловой защиты не может гарантировать, что мощный кристалл не выйдет из строя ни при каких условиях. При резком увеличении мощности потерь кристалл может перегреться до того, как разогреется основание модуля и термодатчик. Это может произойти, например, из-за сбоя контроллера и повышения частоты коммутации или из-за появления дребезга в цепи управления. Драйверы SKHI предотвращают дребезг благодаря наличию импульсных фильтров, не пропускающих импульсы с длительностью меньше 500 нс.
Импульсные фильтры вместе с импульсными изолирующими трансформаторами выполняют еще одну очень важную функцию. Высокие скорости переключения и большие значения наведенного перенапряжения dV/dt могут приводить к сбоям в работе управляющего контроллера. Такая ситуация часто наблюдается при использовании оптической развязки, так как оптический барьер имеет сравнительно большую переходную емкость, через которую пики напряжения могут проникать в схему управления.
Импульсные трансформаторы гораздо менее чувствительны к шумам, чем оптопары, а импульсные фильтры драйверов SKHI подавляют шумовые сигналы, как в прямом направлении, так и в обратном, не позволяя пикам наведенного напряжения воздействовать на работу управляющих контроллеров.
Встроенные в драйвер изолированные источники питания также содержат импульсные трансформаторы с низким значением проходной емкости для повышения помехозащищенности.
Схема контроля UVLO следит за всеми напряжениями, которые подаются на модуль или вырабатываются встроенным конвертором DC/DC. При уменьшении любого из них ниже заданного порога отключаются силовые транзисторы и выдается сигнал неисправности.
Для сброса сигнала неисправности необходимо, чтобы исчезла причина, вызвавшая неисправность, и все логические входы модуля находились в состоянии логического нуля в течение времени tRESET, указанного в технических характеристиках.
Структурная схема драйвера тормозного транзистора (чоппера) приведена на рис. 18.
В режиме динамического торможения двухпозиционный контроллер с гистерезисной характеристикой регулирования вырабатывает сигналы включения и выключения тормозного транзистора в зависимости от напряжения на шине питания. Минимальное время нахождения тормозного транзистора во включенном режиме — 30 мкс. Значения напряжений, при которых происходит коммутация тормозного транзистора, приведены на рис. 18.
Модуль имеет внешний вход управления чоппером, который может использоваться, например, для разряда накопительных конденсаторов. Приоритет имеет встроенная схема управления, максимальная частота коммутации — 5 кГц. Драйвер управления чоппером осуществляет описанные выше защитные функции, следя за напряжением насыщения и температурой тормозного транзистора, а также за перенапряжением в цепи напряжения питания 15 В.
Включение чоппера возможно в случае, если не сработала защелка схемы защиты. При срабатывании защиты выход ERROR (открытый коллектор оптопары) имеет высокий логический уровень. Для сброса схемы защелки необходимо отсутствие любой неисправности и наличие сигнала сброса RESET в течение не менее 300 мс. Защелка сбрасывается также и при отключении питания.
Для питания драйвера служит встроенный конвертор DC/DC, питающийся от нестабилизированного напряжения 24 В (20–30 В) или стабилизированного 15 В. При наличии на входе RESET логической единицы конвертор отключается.
Невозможно в одной статье рассказать обо всех выпускаемых в мире схемах управления силовыми компонентами, имеющими изолированный затвор. В данной статье, в частности, не затронут широкий класс специализированных микросхем, среди которых драйверы электронных балластов, вторичных источников питания, электронного зажигания.
Мы попытались дать описание наиболее популярных изделий общего применения, позволяющих осуществлять управление транзисторами MOSFET и IGBT в широком диапазоне мощности — от единиц до сотен киловатт. Знание особенностей и характеристик драйверов необходимо разработчику для правильного выбора.
Особенно важно хорошо ориентироваться в номенклатуре выпускаемых устройств управления на этапе создания принципиальной схемы. Распространенной ошибкой является попытка самостоятельной разработки драйвера без учета всех особенностей схемы управления затвором. Такая разработка, в принципе, имеет смысл только в том случае, если есть уверенность в том, что ни один из серийно выпускаемых драйверов не удовлетворяет предъявляемым требованиям.
- Use Gate Charge to Design the Gate Drive Circuit for Power MOSFETs and IGBTs. AN-944.
- Dorin O. Neacsu, Toshio Takahashi, Hoa Huu Nguyen. Designing with IR3137. DT 00-1.
- IGBT Characteristics. AN-983.
- Short Circuit Protection. AN-984.
- HV Floating MOS-Gate Driver Ics. AN-978.
- Bootstrap Component Selection For Control IC’s. DT-92.
- Motorola MC33153 Technical Data.
- Hewlett Packard HCPL316 Technical Data.
- А. Колпаков. Схемотехнические способы борьбы с защелкиванием в каскадах с IGBT-транзисторами // Компоненты и технологии. 2000. No 7.
- Maximizing the Latch Immunity of the IR2151 & 52 in Ballast Apps. DT 94-9.
- А. Колпаков. SKiiP — интеллектуальные силовые модули SEMIKRON // Компоненты и технологии. 2003. No 1.
Использование драйвера ключей нижнего и верхнего уровней IR2110 — объяснение и примеры схем
Во-первых, в данном переводе могут быть серьёзные проблемы с переводом терминов, я не занимался электротехникой и схемотехникой достаточно, но всё же что-то знаю; также я пытался перевести всё максимально понятно, поэтому не использовал такие понятия, как бутсрепный, МОП-транзистор и т.п. Во-вторых, если орфографически сейчас уже сложно сделать ошибку (хвала текстовым процессорам с указанием ошибок), то ошибку в пунктуации сделать довольно-таки просто.
И вот по этим двум пунктам прошу пинать меня в комментариях как можно сильнее.
Теперь поговорим уже больше о теме статьи — при всём многообразии статей о построении различных транспортных средств наземного вида (машинок) на МК, на Arduino, на , само проектирование схемы, а тем более схемы подключения двигателя не описывается достаточно подробно. Обычно это выглядит так:
— берём двигатель
— берём компоненты
— подсоединяем компоненты и двигатель
— …
— PROFIT!1!
Но для построения более сложных схем, чем для простого кручения моторчика с ШИМ в одну сторону через L239x, обычно требуется знание о полных мостах (или H-мостах), о полевых транзисторах (или MOSFET), ну и о драйверах для них. Если ничто не ограничивает, то можно использовать для полного моста p-канальные и n-канальные транзисторы, но если двигатель достаточно мощный, то p-канальные транзисторы придётся сначала обвешивать большим количеством радиаторов, потом добавлять кулеры, ну а если совсем их жалко выкидывать, то можно попробовать и другие виды охлаждения, либо просто использовать в схеме лишь n-канальные транзисторы. Но с n-канальными транзисторами есть небольшая проблема — открыть их «по-хорошему» подчас бывает довольно сложно.
Поэтому я искал что-нибудь, что мне поможет с составлением правильной схемы, и я нашёл статью в блоге одного молодого человека, которого зовут Syed Tahmid Mahbub. Этой статьёй я и решил поделится.
Во многих ситуациях мы должны использовать полевые транзисторы как ключи верхнего уровня. Также во многих ситуациях мы должны использовать полевые транзисторы как ключи как и верхнего, так и нижнего уровней. Например, в мостовых схемах. В неполных мостовых схемах у нас есть 1 MOSFET верхнего уровня и 1 MOSFET нижнего уровня. В полных мостовых схемах мы имеем 2 MOSFETа верхнего уровня и 2 MOSFETа нижнего уровня. В таких ситуациях нам понадобится использовать драйвера как высокого, так и низкого уровней вместе. Наиболее распространённым способом управления полевыми транзисторами в таких случаях является использование драйвера ключей нижнего и верхнего уровней для MOSFET. Несомненно, самым популярным микросхемой-драйвером является IR2110. И в этой статье/учебнике я буду говорить о именно о нём.
Вы можете загрузить документацию для IR2110 с сайта IR. Вот ссылка для загрузки: http://www.irf.com/product-info/datasheets/data/ir2110.pdf
Давайте для начала взглянем на блок-схему, а также описание и расположение контактов:
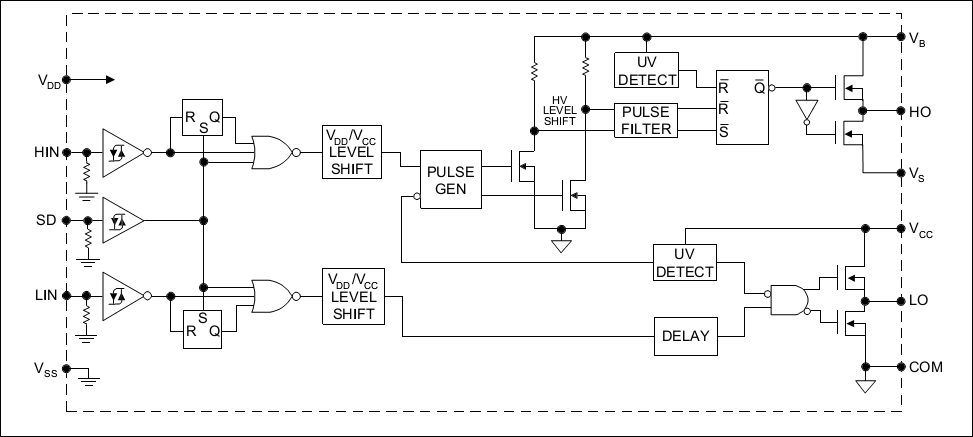
Рисунок 1 — Функциональная блок-схема IR2110
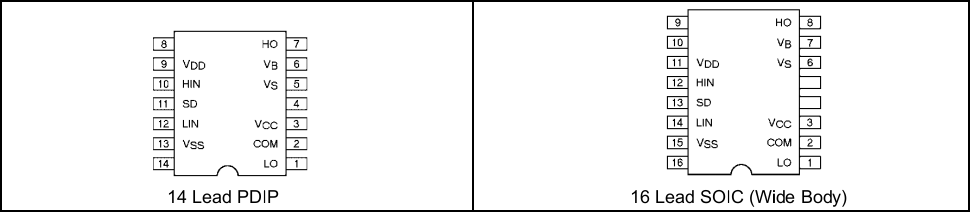
Рисунок 2 — Распиновка IR2110
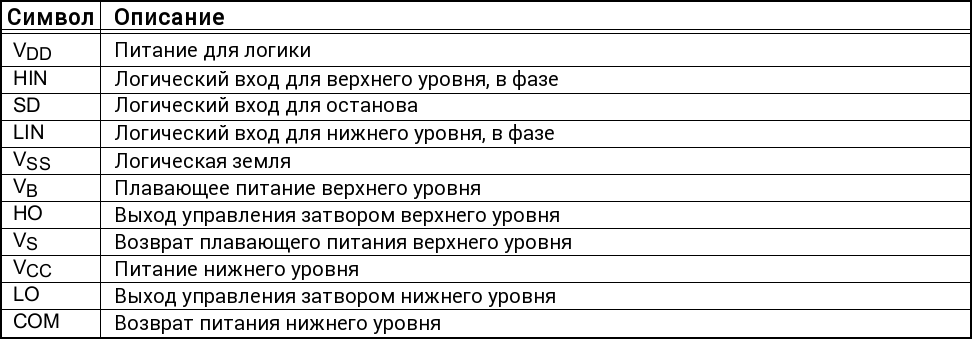
Рисунок 3 — Описание пинов IR2110
Также стоит упомянуть, что IR2110 выпускается в двух корпусах — в виде 14-контактного PDIP для выводного монтажа и 16-контактного SOIC для поверхностного монтажа.
Теперь поговорим о различных контактах.
VCC — это питание нижнего уровня, должно быть между 10В и 20В. VDD — это логическое питание для IR2110, оно должно быть между +3В и +20В (по отношению к VSS). Фактическое напряжение, которое вы выберете для использования, зависит от уровня напряжения входных сигналов. Вот график:
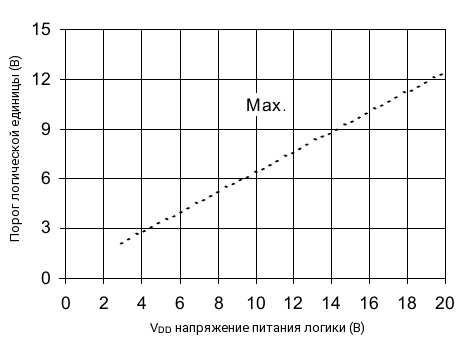
Рисунок 4 — Зависимость логической 1 от питания
Обычно используется VDD равное +5В. При VDD = +5В, входной порог логической 1 немного выше, чем 3В. Таким образом, когда напряжение VDD = +5В, IR2110 может быть использован для управления нагрузкой, когда вход «1» выше, чем 3 (сколько-то) вольт. Это означает, что IR2110 может быть использован почти для всех схем, так как большинство схем, как правило, имеют питание примерно 5В. Когда вы используете микроконтроллеры, выходное напряжение будет выше, чем 4В (ведь микроконтроллер довольно часто имеет VDD = +5В). Когда используется SG3525 или TL494 или другой ШИМ-контроллер, то, вероятно, придётся их запитывать напряжением большим, чем 10В, значит на выходах будет больше, чем 8В, при логической единице. Таким образом, IR2110 может быть использован практически везде.
Вы также можете снизить VDD примерно до +4В, если используете микроконтроллер или любой чип, который даёт на выходе 3.3В (например, dsPIC33). При проектировании схем с IR2110, я заметил, что иногда схема не работает должным образом, когда VDD у IR2110 был выбран менее + 4В. Поэтому я не рекомендую использовать VDD ниже +4В. В большинстве моих схем уровни сигнала не имеют напряжение меньше, чем 4В как «1», и поэтому я использую VDD = +5V.
Если по каким-либо причинам в схеме уровень сигнала логической «1» имеет напряжение меньшее, чем 3В, то вам нужно использовать преобразователь уровней/транслятор уровней, он будет поднимать напряжение до приемлемых пределов. В таких ситуациях я рекомендую повышение до 4В или 5В и использование у IR2110 VDD = +5В.
Теперь давайте поговорим о VSS и COM. VSS это земля для логики. COM это «возврат низкого уровня» — в основном, заземление низкого уровня драйвера. Это может выглядеть так, что они являются независимыми, и можно подумать что, пожалуй, было бы возможно изолировать выходы драйвера и сигнальную логику драйвера. Тем не менее, это было бы неправильно. Несмотря на то что внутренне они не связаны, IR2110 является неизолированным драйвером, и это означает, что VSS и COM должны быть оба подключены к земле.
HIN и LIN это логические входы. Высокий сигнал на HIN означает, что мы хотим управлять верхним ключом, то есть на HO осуществляется вывод высокого уровня. Низкий сигнал на HIN означает, что мы хотим отключить MOSFET верхнего уровня, то есть на HO осуществляется вывод низкого уровня. Выход в HO, высокий или низкий, считается не по отношению к земле, а по отношению к VS. Мы скоро увидим, как усилительные схемы (диод + конденсатор), используя VCC, VB и VS, обеспечивают плавающее питания для управления MOSFETом. VS это плавающий возврат питания. При высоком уровне, уровень на HO равен уровню на VB, по отношению к VS. При низком уровне, уровень на HO равнен VS, по отношению к VS, фактически нулю.
Высокий сигнал LIN означает, что мы хотим управлять нижним ключом, то есть на LO осуществляется вывод высокого уровня. Низкий сигнал LIN означает, что мы хотим отключить MOSFET нижнего уровня, то есть на LO осуществляется вывод низкого уровня. Выход в LO считается относительно земли. Когда сигнал высокий, уровень в LO такой же как и в VCC, относительно VSS, фактически земля. Когда сигнал низкий, уровень в LO такой же как и в VSS, относительно VSS, фактически нуль.
SD используется в качестве контроля останова. Когда уровень низкий, IR2110 включен — функция останова отключена. Когда этот вывод является высоким, выходы выключены, отключая управление IR2110.
Теперь давайте взглянем на частые конфигурации с IR2110 для управления MOSFETами как верхних и нижних ключей — на полумостовые схемы.
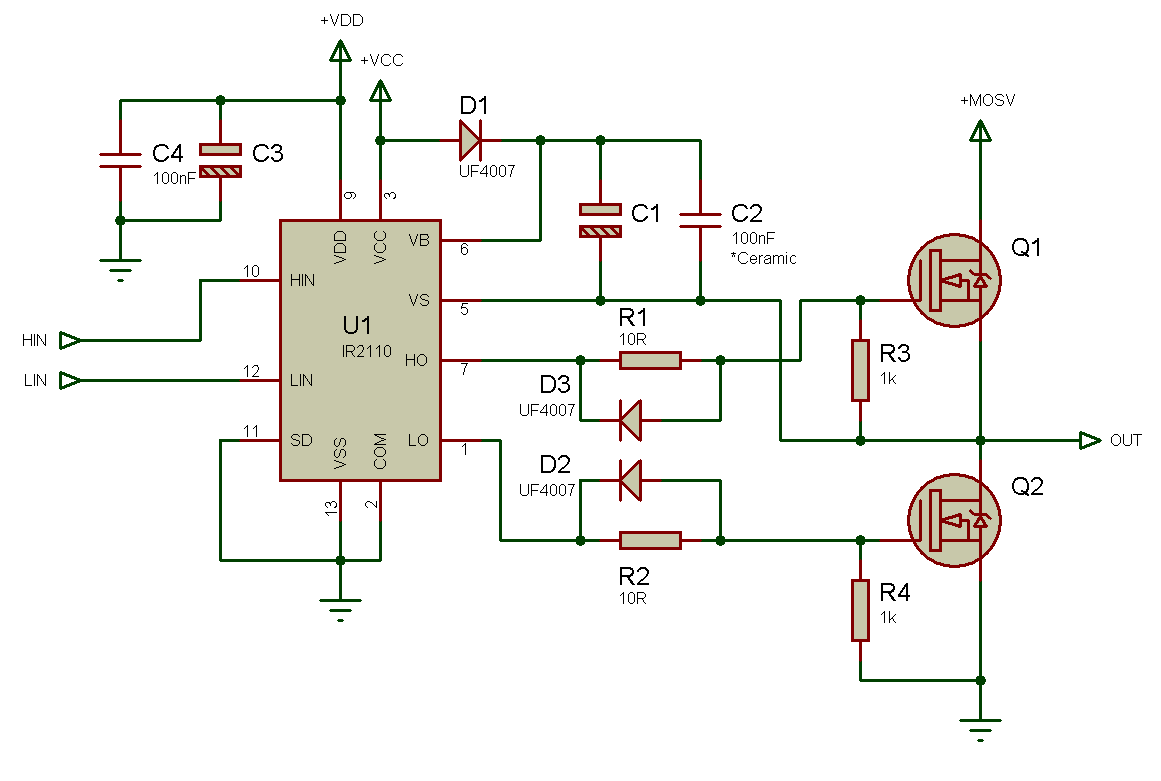
Рисунок 5 — Базовая схема на IR2110 для управления полумостом
D1, C1 и C2 совместно с IR2110 формируют усилительную цепь. Когда LIN = 1 и Q2 включен, то C1 и С2 заряжаются до уровня VB, так как один диод расположен ниже +VCC. Когда LIN = 0 и HIN = 1, заряд на C1 и С2 используется для добавления дополнительного напряжения, VB в данном случае, выше уровня источника Q1 для управления Q1 в конфигурации верхнего ключа. Достаточно большая ёмкость должна быть выбрана у C1 для того чтобы её хватило для обеспечения необходимого заряда для Q1, чтобы Q1 был включён всё это время. C1 также не должен иметь слишком большую ёмкость, так как процесс заряда будет проходить долго и уровень напряжения не будет увеличиваться в достаточной степени чтобы сохранить MOSFET включённым. Чем большее время требуется во включённом состоянии, тем большая требуется ёмкость. Таким образом меньшая частота требует большую ёмкость C1. Больший коэффициент заполнения требует большую ёмкость C1. Конечно есть формулы для расчёта ёмкости, но для этого нужно знать множество параметров, а некоторые из них мы может не знать, например ток утечки конденсатора. Поэтому я просто оценил примерную ёмкость. Для низких частот, таких как 50Гц, я использую ёмкость от 47мкФ до 68мкФ. Для высоких частот, таких как 30-50кГц, я использую ёмкость от 4.7мкФ до 22мкФ. Так как мы используем электролитический конденсатор, то керамический конденсатор должен быть использован параллельно с этим конденсатором. Керамический конденсатор не обязателен, если усилительный конденсатор — танталовый.
D2 и D3 разряжают затвор MOSFETов быстро, минуя затворные резисторы и уменьшая время отключения. R1 и R2 это токоограничивающие затворные резисторы.
+MOSV может быть максимум 500В.
+VCC должен идти с источника без помех. Вы должны установить фильтрующие и развязочные конденсаторы от +VCC к земле для фильтрации.
Давайте теперь рассмотрим несколько примеров схем с IR2110.
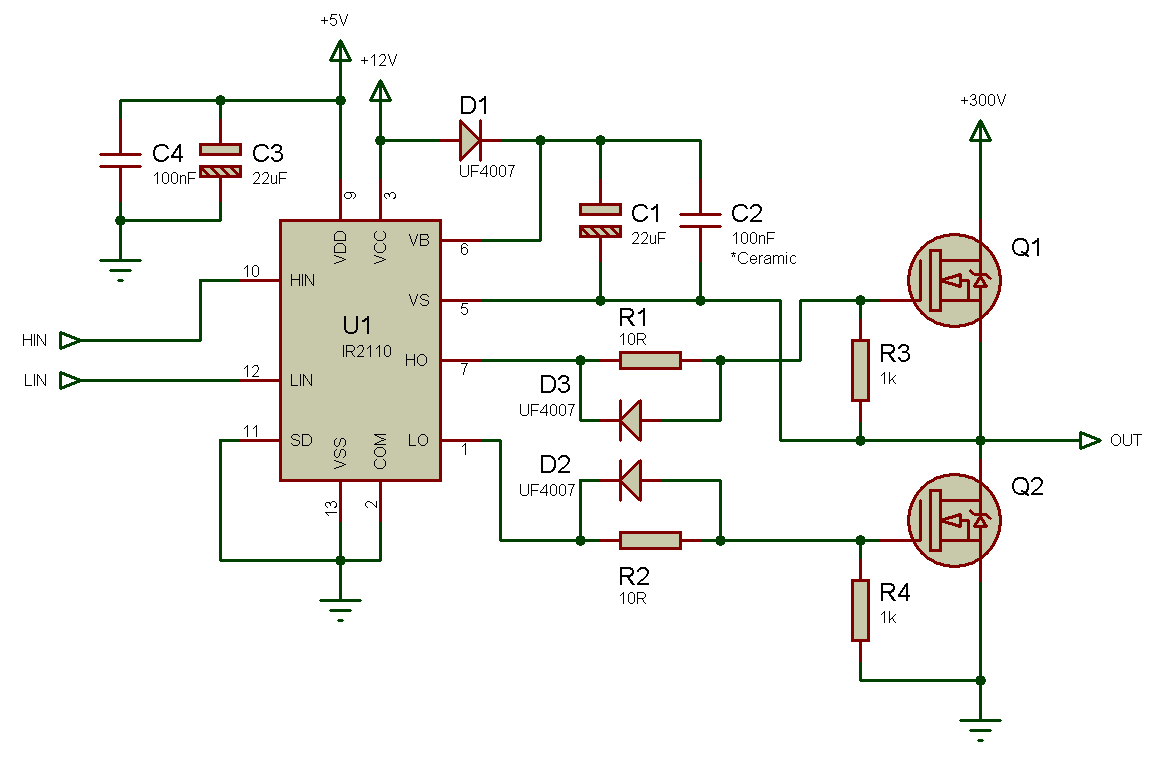
Рисунок 6 — Схема с IR2110 для высоковольтного полумоста
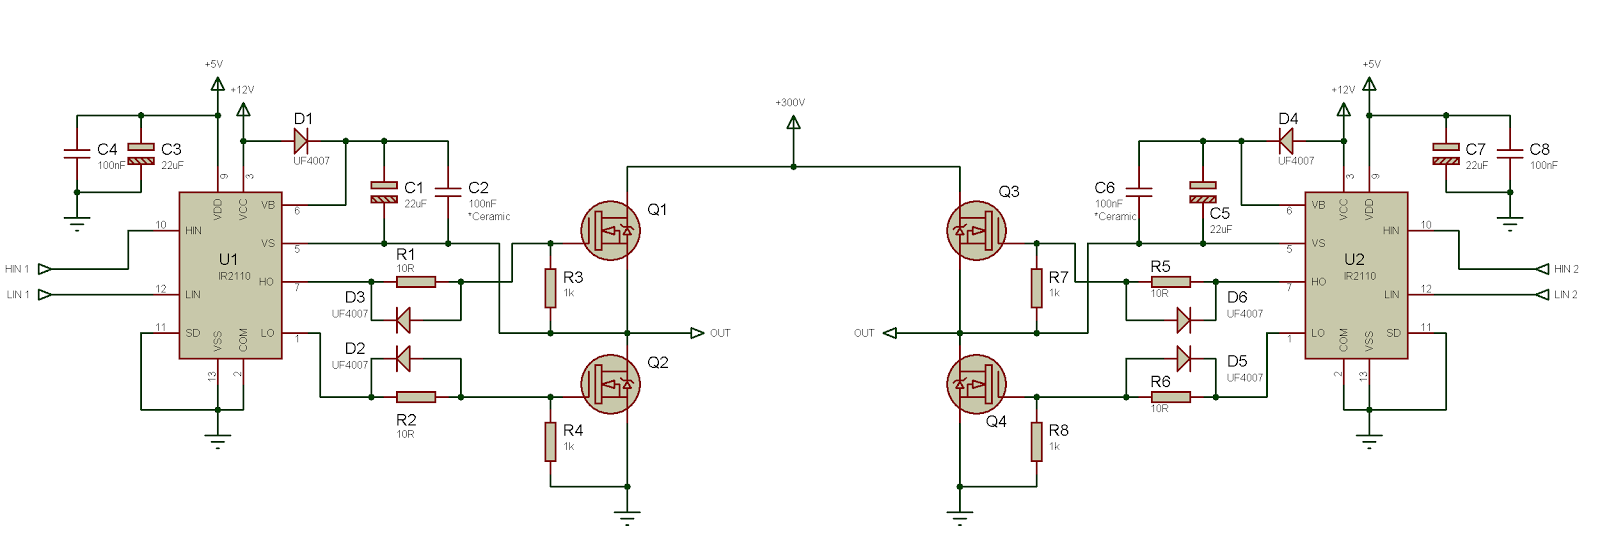
Рисунок 7 — Схема с IR2110 для высоковольтного полного моста с независимым управлением ключами (кликабельно)
На рисунке 7 мы видим IR2110, использованный для управления полным мостом. В ней нет ничего сложного и, я думаю, уже сейчас вы это понимаете. Также тут можно применить достаточно популярное упрощение: HIN1 мы соединяем с LIN2, а HIN2 мы соединяем с LIN1, тем самым мы получаем управление всеми 4 ключами используя всего 2 входных сигнала, вместо 4, это показано на рисунке 8.
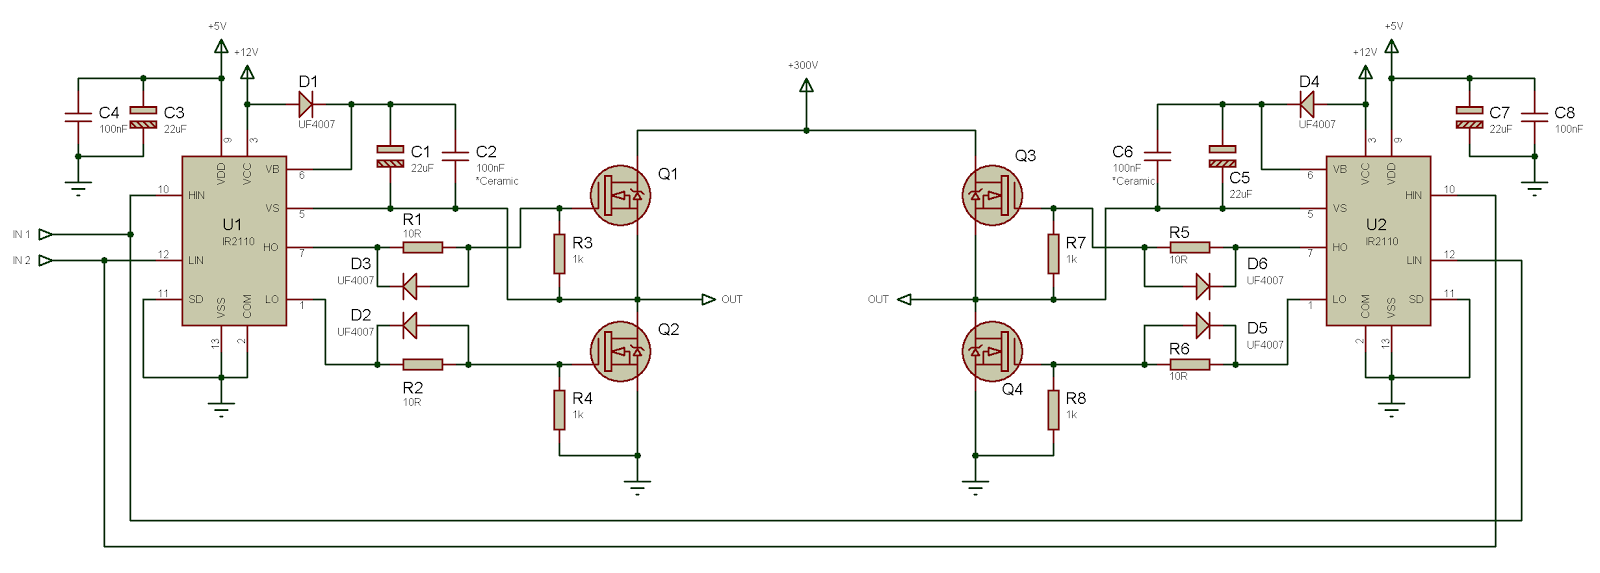
Рисунок 8 — Схема с IR2110 для высоковольтного полного моста с управлением ключами двумя входами (кликабельно)
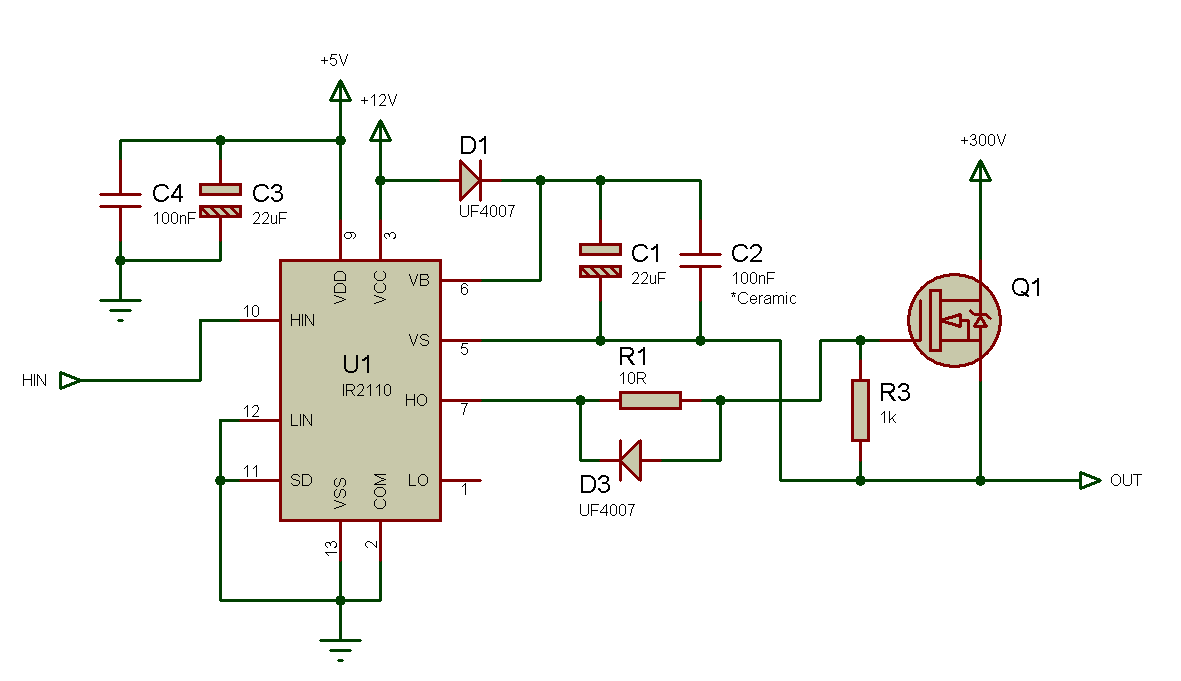
Рисунок 9 — Схема с IR2110 как высоковольтного драйвера верхнего уровня
На рисунке 9 мы видим IR2110 использованный как драйвер верхнего уровня. Схема достаточно проста и имеет такую же функциональность как было описано выше. Есть вещь которую нужно учесть — так как мы больше не имеем ключа нижнего уровня, то должна быть нагрузка подключённая с OUT на землю. Иначе усилительный конденсатор не сможет зарядится.
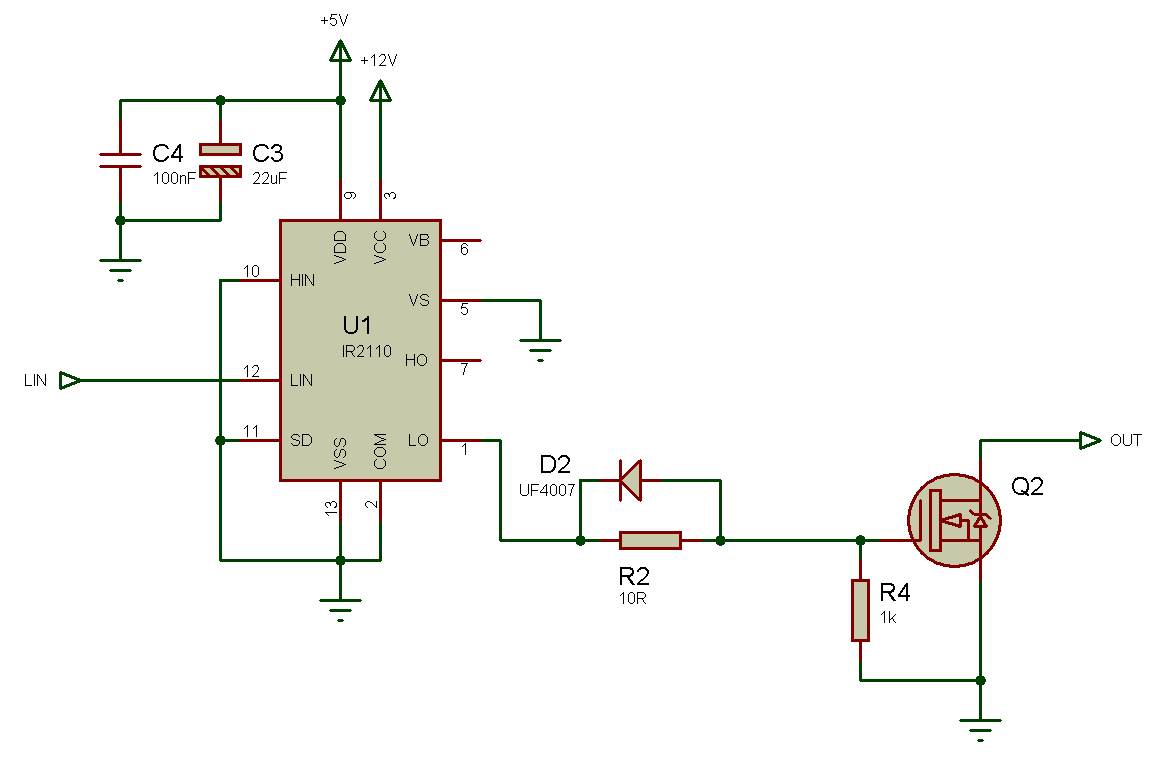
Рисунок 10 — Схема с IR2110 как драйвера нижнего уровня
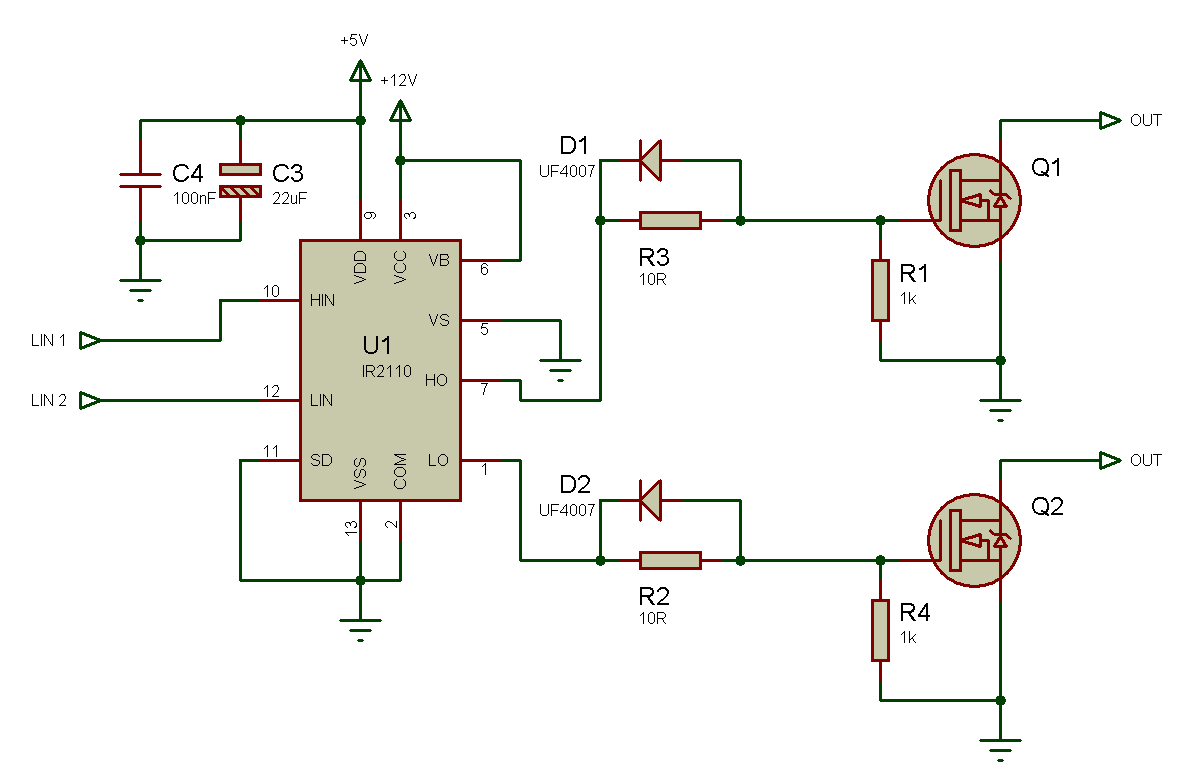
Рисунок 11 — Схема с IR2110 как двойного драйвера нижнего уровня
Если у вас проблемы с IR2110 и всё постоянно выходит из строя, горит или взрывается, то я уверен, что это из-за того, что вы не используете резисторы на затвор-исток, при условии, конечно, что вы всё спроектировали тщательно. НИКОГДА НЕ ЗАБЫВАЙТЕ О РЕЗИСТОРАХ НА ЗАТВОР-ИСТОК. Если вам интересно, вы можете прочитать о моем опыте с ними здесь (я также объясняю причину, по которой резисторы предотвращают повреждения): http://tahmidmc.blogspot.com/2012/10/magic-of-knowledge.html
Я видел как на многих форумах, люди бьются с проектированием схем на IR2110. У меня тоже было много трудностей прежде чем я cмог уверенно и последовательно строить успешные схемы драйвера на IR2110. Я попытался объяснить применение и использование IR2110 довольно тщательно, попутно всё объясняя и используя большое количество примеров, и я надеюсь, что это поможет вам в ваших начинаниях с IR2110.
Что значит верхнее плечо и нижнее плечо?
Касательно драйверов транзисторов, встретилось драйвер нижнего плеча и драйвер верхнего плеча, что значит верхнее и нижнее?
Лучший ответ
в даташите все описано кто верхний и кто нижний .
одно зарядное второе разрядное как бы
Остальные ответы
Драйвер верхнего плеча открывает транзистор с нагрузкой в ИСТОКЕ.
А нижнего — В СТОКЕ
Имеются ввиду плечи стандартного импульсного преобразователя))))
вбей в поиск «полумост на транзисторах». нижний транзистор — нижнее плечо, верхний — верхнее. для управления верхним транзистором надо применять специальные меры.