Как повысить КПД электродвигателя: выбираем решение
Несмотря на высокую эффективность современных электромеханических преобразователей, в процессе их работы все же возникают потери магнитной, электрической и механической энергии, сопровождающиеся выделением тепла, усилением шума и вибрации. Это обусловлено трением элементов, перемагничиванием в магнитном поле сердечника якоря электродвигателя, скачками нагрузок… Можно ли минимизировать эти «утечки», повысив тем самым КПД, и если да, то как этого добиться? Об этом мы и поговорим в данной статье.
Современные подходы к повышению КПД асинхронных двигателей
Согласно общепринятой классификации электрические машины бывают синхронными — с одинаковой частотой вращения ротора и магнитного поля, и асинхронными — в которых магнитное поле вращается с более высокой скоростью, чем ротор. Электродвигатели последнего типа получили более широкое распространение: порядка 90% всех двигателей на планете являются асинхронными. Они применяются во всех отраслях промышленности, сельского хозяйства и сферы ЖКХ. Такая популярность объясняется тем, что данные механизмы просты в изготовлении, надежны, доступны по цене и не требуют больших эксплуатационных затрат. Кроме того, КПД асинхронного электродвигателя значительно выше, чем синхронного.
Но есть у подобной техники и существенные недостатки. В частности, высокий пусковой ток, недостаточный пусковой момент, несогласованность механического момента на валу привода с механической нагрузкой (что приводит к лавинообразному росту силы тока и избыточным механическим нагрузкам при запуске и снижению КПД в периоды пониженной нагрузки), невозможность точной регулировки скорости работы прибора и т.д. Все эти факторы приводят к тому, что эффективность работы механизма существенно снижается.
На заметку
Ключевыми факторами, влияющими на КПД электродвигателя, являются степень его загрузки по отношению к номинальной, конструкция, модель, степень износа, отклонение напряжения в сети от номинального. Также КПД электродвигателя может заметно снизиться после его перемотки.
Для повышения эффективности работы электропривода необходимо обеспечивать его загрузку на уровне не менее 75%, увеличивать коэффициент мощности, регулировать напряжение и где возможно — частоту подаваемого тока. Реализация этих мер обеспечивается использованием специального оборудования, позволяющего повысить КПД электродвигателя. Однако не во всех случаях возможно или необходимо реализовать их все.
Такие приборы подразделяются на частотные преобразователи, которые изменяют скорость вращения двигателя путем изменения частоты питающего напряжения, а также устройства плавного пуска, ограничивающее скорость нарастания пускового тока и его максимальное значение. В этой статье мы сравним современные решения для повышения КПД двигателей с позиций эффективности работы и экономической целесообразности.
Частотные преобразователи для асинхронных двигателей
Одним из наиболее действенных средств повышения эффективности работы электродвигателя является частотный преобразователь, который трансформирует однофазное или трехфазное напряжение с частотой 50 Гц в напряжение с требуемой частотой (обычно от 1 Гц до 300–400 Гц, но иногда и до 3000 Гц) и амплитудой.
Принцип работы преобразователя частоты
«Частотник» (так в профессиональной среде называют преобразователь частоты) состоит из:
- Микропроцессора, обеспечивающего управление электронными ключами, а также контроль работы оборудования, его диагностику и защиту.
- Схем, функционирующих в режиме ключей и открывающих тиристоры или транзисторы. Несколько более эффективными считаются тиристорные преобразователи частоты, так как они могут работать с высокими напряжениями и токами и имеют КПД до 98%. Однако при не слишком больших мощностях это преимущество практически незаметно.
Существует два класса приборов в зависимости от устройства и принципов работы:
- С непосредственной связью.Такие преобразователи представляют собой выпрямители. Система осуществляет отпирание тиристоров и подключение обмотки к сети, в результате чего образуется выходное напряжение с частотой 0–30 Гц и ограниченным диапазоном управления скоростью вращения привода. Такие устройства не могут использоваться при оснащении мощного оборудования, регулирующего множество технологических параметров.
- С промежуточным звеном постоянного тока.В подобных аппаратах производится двойное преобразование энергии: входное напряжение выпрямляется, затем фильтруется и сглаживается, а потом при помощи инвертора снова трансформируется в напряжение с необходимой амплитудой и частотой. Подобное преобразование может несколько снижать КПД оборудования, но такие преобразователи частоты имеют широкое применение в силу того, что могут давать на выходе напряжение с высокой частотой.
Наибольшую популярность получили устройства второго типа, обеспечивающие плавную регулировку оборотов двигателей.
Возможности частотных преобразователей
Эффективность того или иного преобразователя во многом зависит от соответствия его функциональных возможностей целям использования. Так, для оснащения электроприводов насосов и вентиляторов используются преобразователи с невысокой перегрузочной способностью и зачастую с U/f-управлением, которые при необходимости могут повышать начальное значение выходного напряжения с целью увеличения момента двигателя на низких частотах.
Более совершенными являются устройства с векторным управлением, которые регулируют не только частоту и амплитуду выходного напряжения, но и фазы тока, протекающего через обмотки статора. Они устанавливаются на прокатные станы, конвейеры, подъемное, упаковочное оборудование и др.
Если необходимо выполнять контролируемое торможение двигателя, используется функция замедления, которая обеспечивают остановку механизма за счет изменения частоты до нужного уровня. Однако, если требуется интенсивное замедление, может понадобиться «частотник», оснащенный встроенными или внешними блоком торможения и тормозным резистором либо рекуперативным блоком торможения. В режиме динамического торможения двигатель переходит в генераторный режим и трансформирует механическую энергию в электрическую, которая возвращается в звено постоянного тока и либо рассеивается в виде тепла на сопротивлении тормозного резистора, либо возвращает энергию в сеть посредством рекуперации. Это решение актуально для станкового и конвейерного оборудования.
Частотный преобразователь с обратной связью позволяет поддерживать постоянную скорость вращения при переменной нагрузке с более высокой точностью, чем преобразователь без обратной связи, тем самым повышая качество технологического процесса в замкнутых системах. Такие устройства используются в робототехнике, дерево- и металлообработке, в системах высокоточного позиционирования.
Стоимость
В последнее время стоимость «частотников», как бы выразились финансисты, подвержена высокой волатильности: за год–полтора цены значительно увеличились, что объясняется, помимо прочего, колебаниями валютного курса. Так, частотные преобразователи российского и зарубежного производства мощностью 90 кВт в 2021 году обходились покупателям примерно в 200–700 тысяч рублей.
Достоинства и недостатки
Таким образом, преобразователь частоты для асинхронного двигателя, принцип работы которого описан выше, обеспечивает снижение расхода электроэнергии, плавный запуск привода и высокую точность регулировки, увеличивает пусковой момент и стабилизирует скорость вращения при переменной нагрузке. Все это в совокупности позволяет повысить коэффициент полезного действия машины. К недостаткам «частотника» можно отнести его высокую стоимость, а также создание электромагнитных помех в процессе работы.
Устройства плавного пуска: контроллеры-оптимизаторы
Для обеспечения плавного запуска, разгона и остановки электродвигателя используются устройства плавного пуска (УПП). Эти приборы ограничивают скорость увеличения пускового тока в течение определенного времени.
Традиционные устройства плавного пуска не решают задачу повышения КПД. Кроме того, они могут применяться только для управления приводами с небольшой нагрузкой на валу. Однако сегодня существуют разновидности УПП, позволяющие повысить энергоэффективность двигателей путем согласования крутящего момента с моментом нагрузки и, как следствие, снижения потребления электроэнергии на минимальных нагрузках на 30–40% — это контроллеры-оптимизаторы. Последние предназначены для приводов, не нуждающихся в изменении числа оборотов двигателя.
Например, чтобы снизить энергопотребление эскалатора при помощи преобразователя частоты, потребовалось бы уменьшить его скорость, но это невозможно, потому что тогда подъем пассажиров потребует более продолжительного времени. А контроллеры-оптимизаторы позволяют снизить энергопотребление без изменения скорости электропривода в тех случаях, когда он недогружен.
Принцип работы
Контроллеры-оптимизаторы — это регуляторы напряжения питания электродвигателя, осуществляющие контроль за фазами тока и напряжения. Они обеспечивают полное управление приводом на всех этапах работы и защищают его от повышенного и пониженного напряжения, перегрузки, обрыва или нарушения чередования фаз и т.д. Контроллеры-оптимизаторы согласуют значение крутящего механического момента, развиваемого электродвигателем, со значением механического момента нагрузки на его валу за счет изменения напряжения питания двигателя. При этом скорость вращения ротора электродвигателя остается прежней, а коэффициент мощности повышается. Это оборудование является функционально законченным и не требует подключения дополнительных устройств.
При работе привода в режиме динамично меняющихся нагрузок контроллер обеспечивает прекращение отбора мощности из питающей сети в те моменты, когда полупроводниковые переходы тиристоров (управляемых диодов) закрыты, то есть не пропускают электрический ток. Тиристоры открываются при поступлении управляющих импульсов, задержка подачи которых определяется степенью загрузки привода, а закрываются при переходе тока через ноль.
Важно!
Скорость реакции контроллера-оптимизатора на изменение нагрузки составляет сотые доли секунды.
Возможности
Контроллеры-оптимизаторы обеспечивают повышение КПД дробилок, вентиляторов, ленточных транспортеров, обрабатывающих станков, крутильных агрегатов, лебедок и другого оборудования, используемого в промышленности, сельском хозяйстве и сфере ЖКХ. В том числе эти устройства предотвращают перегрузки кронштейнов при запуске мешалок, нейтрализуют гидроудары в трубопроводах, обеспечивают плавный запуск тяжело и очень тяжело нагруженного оборудования, на что не способны обычные устройства плавного пуска, и др.
Стоимость
Контроллеры-оптимизаторы обеспечивают повышение КПД оборудования, а кроме того, они, в сравнении с преобразователями, более доступны по цене. Например, устройство от отечественного производителя мощностью 90 кВт можно купить примерно за 90–140 тысяч рублей.
Достоинства и недостатки
Контроллеры-оптимизаторы оперативно реагируют на изменение напряжения, снижают расходы электроэнергии на 30–40%, уменьшают влияние реактивной нагрузки на сеть, повышают КПД привода, позволяют сократить расходы на конденсаторные компенсирующие устройства, продлевают срок службы оборудования и повышают экологичность производства. Кроме того, они отличаются более доступной ценой, нежели преобразователи частоты. Единственным ограничением для применения контроллера является невозможность его использования в тех случаях, когда необходимо изменять скорость вращения электродвигателя.
Выбираем лучшее решение для повышения КПД
Выбор устройства для повышения КПД двигателя того или иного электропривода определяется особенностями работы оборудования. Так, если скорость привода нужно изменять, то единственно возможным решением является покупка преобразователя частоты. Если скорость вращения двигателя менять нельзя или это делать необязательно, то лучшим решением будет использование контроллеров-оптимизаторов, которые имеют более доступную стоимость, чем «частотники».
Как увеличить кпд электромагнита
ИЗУЧЕНИЕ ФАКТОРОВ, ВЛИЯЮЩИХ НА КОЭФФИЦИЕНТ ПОЛЕЗНОГО ДЕЙСТВИЯ ЭЛЕКТРОМАГНИТНОГО УСКОРИТЕЛЯ МАСС
Быстров Д.Д. 1 Арзамазов Д.А. 1
1 МКОУ Жигаловская СОШ №1 им. Г.Г. Малкова
Галичина Л.М. 1
1 МКОУ Жигаловская СОШ №1 им. Г.Г. Малкова

Автор работы награжден дипломом победителя II степени
Текст работы размещён без изображений и формул.
Полная версия работы доступна во вкладке «Файлы работы» в формате PDF
На просторах Интернета немало различной информации о пушке Гаусса. Подобные пушке Гаусса конструкции часто встречаются в видеоиграх, но почему же мы не видим их применения в реальной жизни? Барьер практического применения пушки Гаусса – это низкий КПД установки? Этот вопрос нас и интересует: что влияет на КПД пушки Гаусса?
1)Если увеличить ёмкость конденсатора, то КПД пушки Гаусса увеличится.
2)Если увеличить индуктивность катушки, то КПД пушки Гаусса увеличится.
Цель работы:
Опытным путём определить, как возможно увеличивать или уменьшать коэффициент полезного действия пушки Гаусса.
Объект исследования: электромагнитный ускоритель масс(пушка Гаусса).
Предмет исследования:КПД пушки Гаусса.
1) Определить, как ёмкость конденсатора влияет на КПД пушки Гаусса?
2) Определить, как индуктивность катушки влияет на КПД пушки Гаусса?
3) Определить, как зависит КПД от массы снаряда?
Краткое описание пушки Гаусса.
Мы знаем, что электрический ток, проходя то проводникам, создает вокруг них электромагнитное поле. Таким образом, ток, проходящий через катушку, создает мощное магнитное поле, если поместить ферромагнитное вещество в полость катушки (снаряд, изготовленный из железа) , то оно втянется в её середину магнитным полем. Движение снаряда после прекращения действия магнитного поля продолжается по инерции. На этом и основано действие пушки Гаусса.
Для наибольшего эффекта импульс тока в катушке должен быть непродолжительным и мощным. В нашем случае источником этого импульса будут два электролитических конденсатора рассчитанные на напряжение 150вольт каждый, емкостью 2000 мкФ каждый.
Теоретические обоснования, расчётные характеристики для пушки Гаусса.
Энергия, накапливаемая в конденсаторах:
U — Напряжениена конденсаторе
Мощность активных потерь:
— удельное сопротивление проводника[Ом/м]
S — площадь поперечного сечения проводника [м2]
Потенциальная энергия снаряда:
h — максимальная высота снаряда[м]
N – число витков
-магнитная постоянная 4π*10^(-7)Гн/м
Энергия магнитного поля катушки индуктивности:
Все единицы измерения выражены в системе СИ
Практическая часть
Электромагнитный ускоритель масс состоит из:
лампочки-индикатора, которая показывает заряд конденсаторов
двух последовательно соединённых конденсаторов эквивалентных напряжению 250В и емкостью 1000мкФ каждый
катушки, намотанной на стеклянную трубку
вилки для подачи питания
Мы комбинировали в модели разные конденсаторы, отличающиеся емкостью и напряжением, катушки разной индуктивности, а также снаряды разной массы и диаметра.
Проведя опыты и измерения, мы пришли к выводу, что между ёмкостью конденсаторов ииндуктивностью катушки должна быть определённая зависимость.
Мы работали с несколькими конденсаторами, соответственно могли включать в электрическую цепь два конденсатора, три, четыре, пять последовательно. Тем самым, изменяя ёмкость. Возможности подключить один конденсатор не было, так как напряжение обкладок одного конденсатора было меньше подаваемого напряжения, а трансформатора мы не имели.
Индуктивность катушек меняли за счет изменения числа витков и площади поперечного сечения провода.
Нами было установлено, что если взять конденсатор избыточной ёмкости или катушку с недостаточной индуктивностью, то это отрицательно воздействует на эффективность установки. Из соответствующей литературы мы узнали, что оставшаяся энергия, не разрядившихся конденсаторов, приводит к обратному втягиванию снаряда и его торможению. Если же взять конденсатор с недостаточной ёмкости или катушку избыточной индуктивности, то для разгона снаряда не хватает энергии. При увеличении длины катушки, оставляя длину провода неизменной, эффективность катушки уменьшается.
Что же касается массы снаряда, то снаряд слишком большой массы имеет малую скорость и дальность полёта его невелика.
По закону сохранения энергии — энергия конденсаторов переходит в энергию электромагнитного поля катушки, а затем в механическую энергию снаряда. Часть энергии теряется на сопротивлении катушки индуктивности. Эта часть настолько велика, что энергия, перешедшая в энергию снаряда, оказывается не больше 3% от энергии электрического поля конденсаторов.
При включении двух конденсаторов последовательно их общая ёмкость равна 1000 мкФ. Её можно рассчитать по формуле: .
Измерили напряжение на конденсаторах (оно оказалось 250В так как после выпрямления тока произошло увеличение напряжения). Рассчитываем энергию конденсаторов по формуле:
Рассчитываем индуктивность катушки по формуле:
Рассчитаем потенциальную энергию снаряда
. Опыт повторён пять раз. Средняя высота подъёма снаряда массой 9 грамм составляет 6.5 метров. Потенциальна энергия снаряда равна 0,59 Дж.
Рассчитаем коэффициент полезного действия по формуле: .
КПД нашей пушки Гаусса составляет 1,9%.
Выполняя данную исследовательскую работу, мы опытным путём определили:
1) При увеличении ёмкости конденсатора увеличивается энергия электрического поля, но при включении трёх, четырёх конденсаторов последовательно увеличения КПД не происходит, так как результирующая ёмкость уменьшается.
2) При увеличении индуктивности катушки энергия магнитного поля увеличивается. Используя для катушки проволоку разной толщины, сделали вывод: что при увеличении площади поперечного сечения проволоки -индуктивность катушки увеличивается, так как сопротивление проводника катушки уменьшается. Увеличение индуктивности катушки приводит к увеличению КПД.
3) При увеличении массы снаряда дальность полёта снаряда уменьшается.
4) В результате проделанных опытов, было установлено, что для достижения максимального КПД установки необходимо найти оптимальное соотношение характеристик пушки Гаусса: индуктивности катушки и ёмкости конденсаторов. Нами было установлено, что максимальный КПД данной установки достигается при включении двух конденсаторов и катушки с проволокой меньшей площадью поперечного сечения. Следовательно, между ёмкостью конденсатора и индуктивностью катушки существует определённая зависимость ,которую мы определили опытным путём.
5) В результате проведенных опытов и вычислений, мы убедились, что КПД пушки Гаусса небольшой из-за больших потерь энергии в катушке индуктивности.
Следовательно, большая эффективность пушки Гаусса в видеоиграх не имеет под собой никаких оснований. Добиться столь большого КПД можно лишь при использовании сверхпроводника, а температура при которой вещество переходит в сверхпроводящее состояние очень низкая. Соответственно либо пушка, либо хотя бы катушка должны находиться в холодильнике?
Список используемой литературы:
1) Г.Я Мякишев, Б.Б.Буховцев, В.М.Чаругин Физика 10 класс Базовый уровень 2014 Москва «Просвещение» стр.321-329
2) Г.Я Мякишев, Б.Б.Буховцев, В.М.Чаругин Физика 11 класс Базовый уровень 2010 Москва «Просвещение» стр. 43-52
3) Зубков Б.В., Чумаков С.В. энциклопедический словарь юного техника 1980 Москва «Педагогика» стр.159, 173, 454-455, 173,178-179, 289, 291.
4) Кабардин О.Ф. Физка справочные материалы 1985 Москва «Просвещение» стр.127, 160, 129.
Использование электромагнитов позволяю увеличить КПД шаровых мельниц и снизить расход энергии
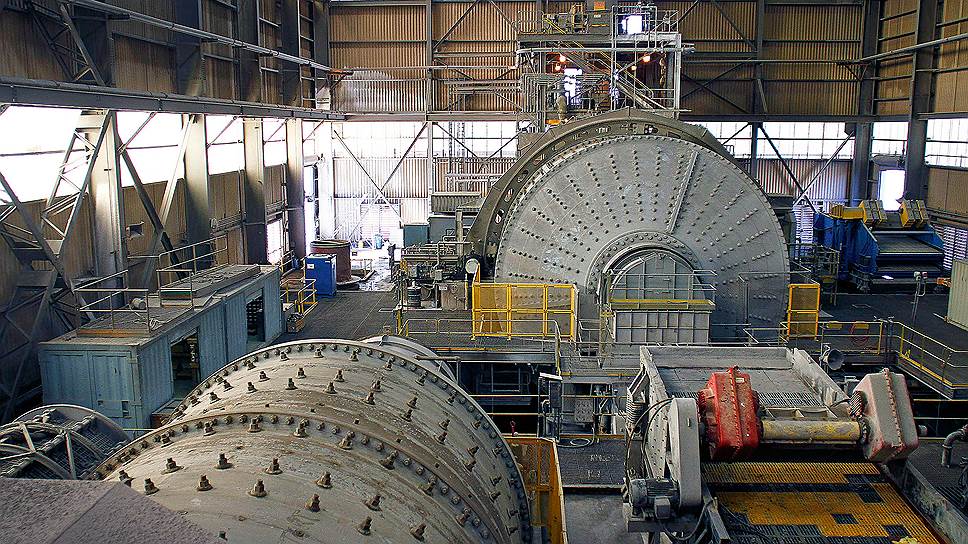
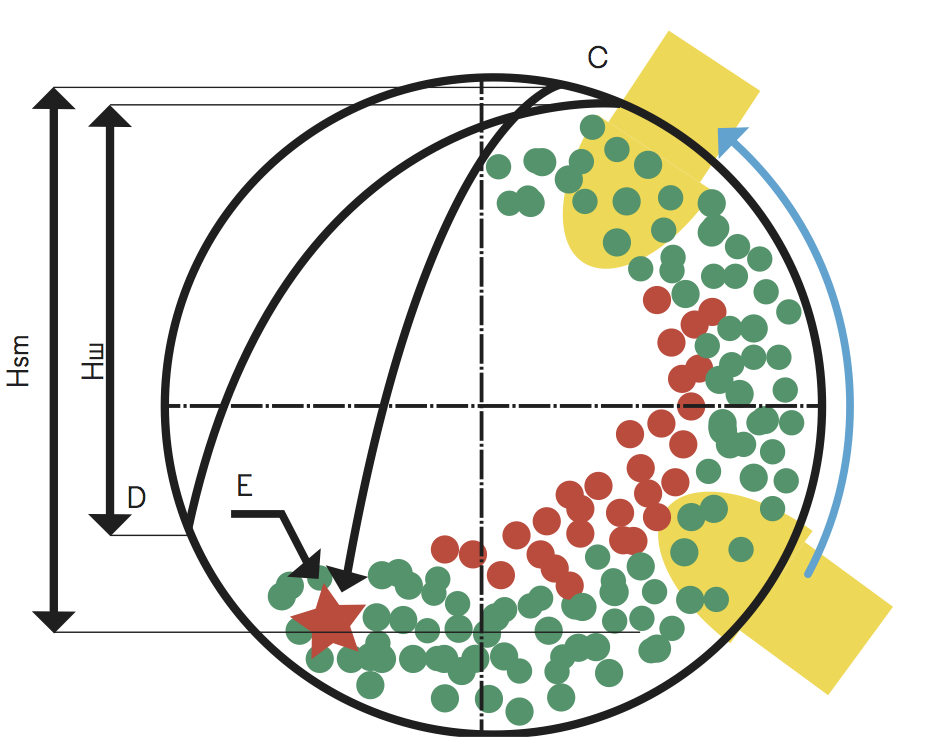
Мировой рынок размольного оборудования, по данным Gardner Business Media, к концу 2014 года составит больше $ 520 млн. Один из главных сегментов на нем — рынок оборудования для горнообрабатывающей промышленности. До 70 % расходов на измельчение приходится на породу от 30 — 50 мм до 50 мкм, именно эту операцию выполняет самый распространенный вид оборудования для дробления — шаровые мельницы. Это горизонтальные цилиндры, внутри которых находятся мелющие тела, удары которых при вращении барабана разрушают породу. Устройство таких мельниц было описано еще в XVIII веке — и принцип в принципе не изменился, только мельницы увеличились в диаметре (до 22 м), а двигатель стал электрическим и неизмеримо более мощным. Барабан мельницы наполняется шарами (из стали или кусков горных пород), обычно мелющие тела занимают до 45 % объема цилиндра. Чаще всего шаровые мельницы используются для помола полезных ископаемых, а также строительных материалов — иногда до порошка. Главная проблема шаровых мельниц — низкий КПД, не более 1 — 2 %, что определяет высокий расход энергии (до 10 — 20 Квт / ч на тонну породы). Чтобы увеличить эффективность, совершенствуют все элементы шаровой мельницы (привод, систему смазки, электродвигатели, размер мелющих тел, наполненность барабана, скорость вращения), так как даже сокращение расходов на доли процента дает внушительный экономический эффект. Но проблема остается: около 30 % мелющих тел не участвуют в помоле — попадают в мертвую зону: большая доля ударов мелющих тел приходится на броню. Коллектив авторов нового принципа работы шаровой мельницы возглавил Федор Борисков. В 1980?х годах он работал в Уральском научно-исследовательском и проектном институте медной промышленности и занимался процессами обогащения руд цветных металлов. Основные расходы при обработке руды определялись затратами на измельчение породы, исследователь удивился низким КПД устройств и разработал новый способ работы шаровых мельниц — механизм, который предполагал использование электромагнитов. Их действие должно было дополнить энергию гравитационного воздействия и энергию вращения традиционных мельниц, что устраняло основной недостаток шаровой мельницы — баллистические ограничения на движение мелющих тел. Борисков поделился идеей с Валентином Чантурием (сегодня он директор Института проблем комплексного освоения недр РАН). Группа исследователей изготовила лабораторный образец диаметром 200 мм. За основу был взят обычный электродвигатель, обмотки которого выполняли роль электромагнитов. Была создана очень простая контактная система управления этими обмотками, обеспечивающая включение поля в нижнем сегменте и отключение при достижении заданного угла.. Лабораторная модель Борискова потребляла вдвое меньше энергии, чем при работе в режиме классической шаровой мельницы. После знакомства с работниками Уральского завода тяжелого машиностроения Юрием Муйземнеком и Сергеем Червяковым Борисков запатентовал оптимальное расположение электромагнитов по винтовой линии — патент был оформлен в собственность УЗТМ. В 1990?х Борисков выступал с докладами о новом типе шаровой мельницы на конференциях, опубликовал много статей и работал над совершенствованием ее конструкции. В 2005?м он зарегистрировал новый патент. Теперь исследователь предложил использовать не одну пару электромагнитов, а набор, расположенный в шахматном порядке. Борисков разработал способ размещения магнитов по винтовой линии со сдвигом по цилиндрической поверхности барабана. Также он рассчитал формулу соответствия диаметра барабана, скорости его вращения и углов срабатывания электромагнитов для максимально эффективного измельчения. Электромагнитная система по?прежнему базировалась на расположении магнитов друг напротив друга, но предусматривала, что систем может быть несколько. Борисков описал также порядок и длительность двух импульсов для магнитного поля каждого из магнитов, связав их с движением барабана (и самого электромагнита на нем). Принцип был основан на том, что длительность импульса магнитного поля должна была быть равна полуобороту цилиндра. Магнитное поле обеспечивало дополнительное ускорение шаров (дополнявшее ускорение, формируемое земным притяжением) и, соответственно, бОльшую силу удара мелющего тела, а также последующий подъем шаров на оптимальную высоту. На все время полуоборота барабана, при котором магнитное поле перемещалось в нижнюю его половину, шары собирались в один комок, внутри которого оказывались зажаты частицы измельчаемого материала. Каждый из двух магнитных импульсов предполагалось разбить на два еще более коротких импульса, что позволило еще больше сократить энергопотребление мельницы. В 2011 году Борисков познакомился с основателями петербургской компании «Бюро современных технологий» Андреем и Александром Смотрицкими. Смотрицкие поняли, что тренд интенсивного развития электроники поможет внедрению мельницы новой модели — он ожидал снижение себестоимости основных узлов системы и их совершенствование. Новая электроника, предположил Смотрицкий, позволит создать исполнительное устройство, которое бы управляло включением и выключением электромагнитов по заданному алгоритму, а также бесконтактное устройство для подачи электропитания на подвижный корпус мельницы. Борисков подписал с «Бюро современных технологий» соглашение о передаче прав на изобретение. Компания стала призером конкурса «Техностарт» — 2013, вышла в полуфинал конкурса CleanTechRussia-2014. Принцип использования электромагнитов в конструкции мельницы дорабатывался. В 2013 г.был оформлен новый патент, в 2014 г. подана заявка РСТ. По словам Андрея Смотрицкого, сейчас компания готовит серию патентов, которые будут посвящены оригинальным устройствам в конструкции мельницы нового типа, получившей имя SmartMill.
Выйти из полноэкранного режима
Развернуть на весь экран
Принципиальная схема работы шаровой мельницы нового поколения.
Схема: Мила Силенина
Выйти из полноэкранного режима
Развернуть на весь экран
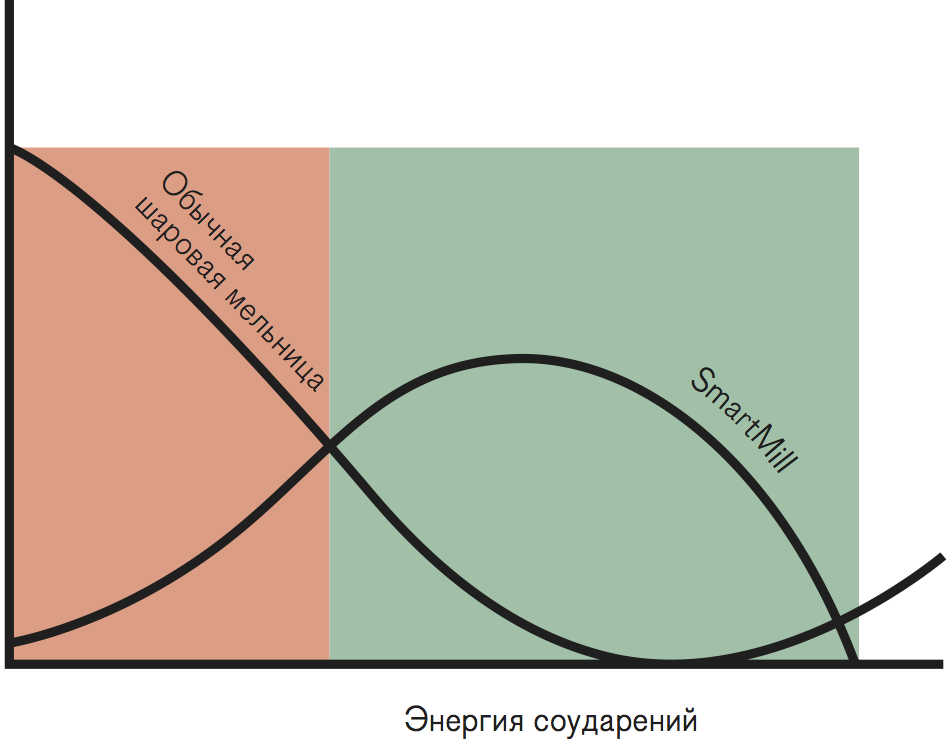
Различие в эффективности работы обычной и умной шаровых мельниц.
Схема: Мила Силенина
«В традиционной мельнице слой мелющих тел, прижатых к корпусу, имеет скорость вращения, близкую к скорости вращения корпуса, но несколько меньше, — объясняет Андрей Смотрицкий. — Самый внутренний слой мелющих тел под действием силы тяготения проскальзывает по слоям мелющих тел, как «с горки». Промежуточные слои имеют разные скорости друг относительно друга. Таким образом, все слои движутся друг относительно друга, практически не производя измельчения, но потребляя б?льшую долю энергии. Более 30 % объема породы не участвует в измельчении. Мельница SmartMill с помощью магнитного поля прижимает слои мелющих тел друг к другу и исключает их проскальзывание в «мертвой зоне». Кроме того, магнитное поле помогает направить мелющие тела по оптимальной траектории движения, в результате возрастает высота падения и энергия удара». В последней версии патента исследователи провели и математическое моделирование процессов в мельнице с электромагнитами, это дало возможность определить диапазон оптимального количества электромагнитов, расположенных в каждом сечении мельницы, — с учетом их стоимости. Считают сейчас авторы технологии, экономный и оптимальный вариант — три электромагнита на каждом сечении мельницы. Также исследователи пришли к концепции воздействие знакопеременного магнитного поля. К тому же, были точно определены углы срабатывания электромагнитов, что позволило еще сократить энергопотери мельницы новойконструкции (чем больше время работы электромагнита, тем больше нужно энергии)., а также был определен алгоритм работы электромагнитов в зависимости от размера мельницы и вида породы. Наконец, разработчики конкретизировали размеры и конструкцию основных деталей системы.
Одно из главных преимуществ изобретения Федора Борискова и «Бюро современных технологий» в том, что оборудовать системами электромагнитов и применить новый способ можно уже существующие мельницы. Нишей российского проекта станут шаровые мельницы, измельчающие материалы до 50 мкм, а также переоснащение старых производств. Мельницы зарубежных производителей Vertimill (Metso), Isamill (Xstrata Technology), обеспечивают экономию энергии на измельчение до 50 %, но имеют ряд недостатков, главные — дороговизна и необходимость переделывать инфраструктуру производства. Наиболее эффективна технология SmartMill будет для измельчения магнитных руд (благодаря механизму прямого воздействия магнитного поля на породу). Сейчас проект нацелен в первую очередь на внедрение технологии в горно-обрабатывающей отрасли, также способ может быть использован в шаровых мельницах для цементной и угольной промышленности. Основатели проекта не исключают, что найдут партнера для производства. Стоимость SmartMill при той же производительности, по планам основателей за счет новой технологии будет ниже как минимум на несколько миллионов рублей. Усовершенствованная мельница будет потреблять до 50 % меньше энергии.
текст Елена Краузова
иллюстрация Мила Силенина
- Журнал «Коммерсантъ Наука» №1 от 01.12.2014, стр. 15
Как повысить КПД электродвигателя: выбираем решение
В современных электромеханических преобразователях обнаруживаются потери энергии в магнитном, электрическом и механическом режимах, в результате возникают проблемы с выделением тепла, увеличением шума и вибрации. Это связано с низкой эффективностью перемещения элементов, перемагничиванием магнитного поля сердечника якоря электродвигателя или скачком нагрузок. Но возможно ли уменьшить эти «утечки» и таким образом улучшить коэффициент полезного действия, и если да, как это сделать? Эту тему мы рассмотрим в данной публикации.
Повышение КПД асинхронных двигателей становится все более актуальной задачей в современной электротехнике. Согласно определению, электрические машины бывают синхронными и асинхронными. Синхронные машины характеризуются одинаковой частотой вращения ротора и магнитного поля. В то время как у асинхронных машин магнитное поле вращается с более высокой скоростью, чем ротор. Большинство (около 90%) двигателей в мире являются асинхронными, в связи с их простотой в изготовлении, надежностью, доступной ценой и низкими эксплуатационными затратами. Кроме того, КПД асинхронных двигателей значительно выше, чем у синхронных.
Однако у асинхронных двигателей также имеются некоторые недостатки. Высокий пусковой ток, недостаточный пусковой момент, несогласованность механического момента на валу привода с механической нагрузкой — все эти факторы приводят к лавинообразному росту силы тока и избыточным механическим нагрузкам при запуске, а также снижению КПД в периоды пониженной нагрузки. К тому же, точная регулировка скорости работы прибора также не является возможной.
Существуют различные подходы к повышению КПД асинхронных двигателей. Некоторые из них включают улучшение обмотки на статоре, использование систем управления частотой и высотой напряжения, а также измельчения материала магнитного ядра внутри машины. Кроме того, применение технологии вариации скорости постоянного тока с использованием системы бесконтактной передачи энергии является возможным способом повышения КПД асинхронных двигателей.
Таким образом, повышение КПД асинхронных двигателей — важная задача для современной электротехники. Существуют различные подходы к решению этой задачи, каждый из которых имеет свои преимущества и ограничения.
Оптимизируем работу промышленного оборудования с помощью контроллеров-оптимизаторов. Эти устройства способны повысить КПД дробилок, вентиляторов, ленточных транспортеров, обрабатывающих станков, крутильных агрегатов, лебедок и другого оборудования, используемого в различных сферах: промышленности, сельском хозяйстве и ЖКХ.
Кроме этого, контроллеры-оптимизаторы могут предотвратить перегрузки кронштейнов при запуске мешалок, нейтрализовать гидроудары в трубопроводах, а также обеспечить плавный запуск тяжелого и очень тяжелого оборудования. Обычные устройства плавного пуска не всегда справляются с этой задачей.
Контроллеры-оптимизаторы являются весьма эффективными приборами, позволяющими увеличить КПД оборудования. Кроме того, они оказываются более доступными по цене, если сравнивать их с преобразователями. Например, на отечественном рынке можно купить устройство мощностью 90 кВт за сумму около 90–140 тысяч рублей.
Контроллеры-оптимизаторы – это устройства, которые быстро реагируют на изменение напряжения и снижают расходы электроэнергии на 30-40%. Они также помогают уменьшить воздействие реактивной нагрузки на сеть, повысить КПД привода, а также экономят деньги на конденсаторных компенсирующих устройствах. Применение контроллеров-оптимизаторов также помогает продлить срок службы оборудования и повышает экологичность производства.
Важным преимуществом контроллеров-оптимизаторов является их доступная цена в сравнении с преобразователями частоты. Однако, необходимо учитывать, что контроллеры-оптимизаторы не могут использоваться в случаях, когда требуется изменять скорость вращения электродвигателя.
Таким образом, контроллеры-оптимизаторы оперативно реагирует на изменения напряжения, экономят электроэнергию, уменьшают реактивную нагрузку на сеть и повышают КПД привода. Они также помогают сократить расходы на конденсаторные компенсирующие устройства, продлить срок службы оборудованию и повысить экологичность производства. Незаменимы они только в тех случаях, когда необходимо изменять скорость вращения электродвигателя.
Выбираем наилучший вариант для повышения КПД
Для того чтобы повысить КПД двигателя того или иного электропривода, необходимо выбрать соответствующее устройство, учитывая особенности работы оборудования.
Если требуется изменение скорости привода, то оптимальным решением будет покупка преобразователя частоты. В случае, если скорость вращения двигателя не требуется изменять или это делать неохота, то лучше выбрать контроллеры-оптимизаторы.
Более доступная стоимость данных устройств — это их главное преимущество по сравнению с «частотниками».
На заметку: Как повысить КПД электродвигателя
КПД – ключевой фактор для эффективности работы электродвигателя. Его наиболее заметные влияющие факторы – степень загрузки по отношению к номинальной, конструкция и модель, степень износа, отклонение напряжения в сети от номинального. Также следует помнить, что перемотка электродвигателя может привести к снижению его КПД.
Для повышения эффективности работы электропривода, важно обеспечивать его загрузку на уровне не менее 75%, увеличивать коэффициент мощности, регулировать напряжение и частоту подаваемого тока, где это возможно. Но не в каждом случае необходимо или возможно реализовывать все из этих мер, так как реализация этих мер зависит от оборудования.
Существуют приборы для повышения КПД электродвигателя, такие как частотные преобразователи, изменяющие скорость вращения двигателя, изменив частоту питающего напряжения, и устройства плавного пуска, ограничивающие скорость нарастания пускового тока и его максимальное значение.
В данной статье мы рассмотрим современные решения для повышения КПД двигателей с позиций экономической целесообразности и эффективности работы.
Чтобы повысить эффективность работы электродвигателя, можно применять частотные преобразователи для асинхронных двигателей. В результате применения данного устройства происходит трансформация однофазного или трехфазного напряжения с частотой 50 Гц в напряжение, которое имеет необходимую частоту (обычно от 1 Гц до 300–400 Гц, но иногда и до 3000 Гц) и определенную амплитуду.
Преобразователь частоты, который в профессиональной среде именуется «частотником», содержит микропроцессор управления, который отвечает за организацию работы электронных ключей, контроль за функционированием оборудования, его диагностику и защиту от повреждений. Кроме того, система состоит из нескольких схем, которые включены в режимы ключей и открывают тиристоры или транзисторы. Преобразователи частоты с тиристорами считаются более эффективными в сравнении с другими видами, так как они способны работать с высокими напряжениями и токами, а их КПД достигает 98%. Однако, при малой мощности, это преимущество практически незаметно.
Два класса приборов, отличающихся своей структурой и принципом работы:
- С непосредственной связью. В таких преобразователях присутствуют выпрямители. Эта система отвечает за отпирание тиристоров и подключение обмотки к сети, что ведет к образованию выходного напряжения со частотой 0-30 Гц и ограниченным диапазоном управления скоростью вращения привода. Такие устройства обычно не используются при оснащении мощного оборудования, регулирующего множество технологических параметров.
- С промежуточным звеном постоянного тока. В таких преобразователях происходит двойное преобразование энергии: входное напряжение выпрямляется, фильтруется и сглаживается, а затем, при помощи инвертора, преобразуется в напряжение с необходимой амплитудой и частотой. КПД оборудования может несколько снижаться из-за этого промежуточного звена, но подобные преобразователи частоты имеют широкое применение благодаря возможности получения на выходе напряжения с высокой частотой.
Наиболее популярными являются преобразователи второго типа, так как они позволяют плавно регулировать обороты двигателей.
Варианты преобразователей, используемые в современных системах управления электроприводами, различаются по своим функциональным возможностям и эффективности применения. Для электроприводов насосов или вентиляторов, например, часто применяются преобразователи с невысокой перегрузочной способностью и U/f-управлением, способные легко управлять начальным значением напряжения для повышения момента двигателя на низких частотах.
Но для более серьезных применений, таких как на прокатных станах, конвейерах, подъемных устройствах и упаковочном оборудовании, рекомендуется использовать частотные преобразователи с векторным управлением. Они не только могут регулировать частоту и амплитуду выходного напряжения, но и фазы тока через обмотки статора.
Торможение двигателя также может быть контролируемым с помощью специальных функций замедления, главным образом управляемых «частотниками», оснащенными встроенными или внешними блоками торможения и тормозным резистором, а также рекуперативным блоком торможения во время динамического торможения. Такие устройства особенно важны для механизмов станков и конвейеров.
Некоторые комплексные системы, например, в робототехнике, дерево- и металлообработке, используют сложные частотные преобразователи с обратной связью, которые обеспечивают повышенную точность и надежность в замкнутых системах для поддержания постоянной скорости вращения в условиях переменной нагрузки.
Запись о стоимости «частотников»
В настоящее время, по словам финансистов, стоимость «частотников» нестабильна: за последние полтора года цены значительно увеличились. Это обусловлено не только колебаниями валютного курса, но и другими факторами. Например, частотные преобразователи производства России и зарубежных стран мощностью 90 кВт стояли примерно от 200 до 700 тысяч рублей для покупателей в 2021 году.
Достоинства и недостатки преобразователя частоты
Описанный выше принцип работы преобразователя частоты для асинхронного двигателя обладает несколькими неоспоримыми достоинствами. Прежде всего, он обеспечивает снижение расхода электроэнергии, благодаря чему удается повысить коэффициент полезного действия машины. Кроме того, такая система гарантирует плавный запуск привода, высокую точность регулировки и увеличение пускового момента. Важным преимуществом является также стабилизация скорости вращения при переменной нагрузке.
Однако стоит заметить, что у «частотника» есть и свои недостатки. К ним можно отнести относительно высокую стоимость установки, а также возможное создание электромагнитных помех в процессе работы.
Контроллеры-оптимизаторы: устройства для плавного пуска
Для обеспечения плавного запуска, разгона и остановки электродвигателя используются устройства плавного пуска (УПП). Они способны ограничивать скорость увеличения пускового тока в течение определенного времени и тем самым предотвращать повреждение оборудования.
Однако традиционные устройства плавного пуска имеют свой недостаток – они не улучшают КПД оборудования. К тому же они применяются только для управления приводами с невысокой нагрузкой на валу.
Но на сегодняшний день существуют контроллеры-оптимизаторы, которые позволяют повысить энергоэффективность двигателей. Они могут согласовывать крутящий момент с моментом нагрузки и, как следствие, снижать потребление электроэнергии на минимальных нагрузках на 30–40%. Эти устройства предназначены для приводов, не требующих изменения числа оборотов двигателя.
Например, чтобы снизить энергопотребление эскалатора при помощи преобразователя частоты, потребовалось бы уменьшить его скорость, но это невозможно, потому что тогда подъем пассажиров займет больше времени. Однако контроллеры-оптимизаторы позволяют снизить энергопотребление без изменения скорости электропривода в тех случаях, когда он недогружен.
Контроллеры-оптимизаторы электродвигателя являются регуляторами напряжения питания, которые контролируют фазы тока и напряжения. Они гарантируют полное управление приводом на всех стадиях работы и предотвращают повышенное и пониженное напряжение, перегрузку, обрывы или нарушение чередования фаз. Путем изменения напряжения питания двигателя, контроллеры-оптимизаторы согласовывают значение механического момента, который развивает электродвигатель, с значением механического момента нагрузки на его валу. Последнее позволяет увеличить коэффициент мощности, а скорость вращения ротора электродвигателя остается неизменной.
Данное оборудование является самодостаточным и дополнительных устройств не требует. Кроме того, контроллер-оптимизатор обеспечивает прекращение отбора мощности во время динамической нагрузки, когда тиристоры закрыты и не проводят электрический ток. Управляющие импульсы открывают тиристоры при поступлении и закрывают переход тока через ноль. Отметим, что скорость реакции контроллера-оптимизатора на изменение нагрузки составляет сотые доли секунды.